机动教学周
本周为机动教学周,无具体教学安排。
教学内容从第3周正式开始。
机动教学周
本周为机动教学周,无具体教学安排。
教学内容从第3周正式开始。
智能网联汽车与实训安全
标学习目标
通过4节课的学习,学生能够:
- 对照 AiNova 和 JetAuto 实物,指出感知、决策、执行和通信四大系统对应的主要硬件模块;
- 按照实训室安全规范,正确完成设备取放和通电检查;
- 填写设备认识记录表,准确记录两种实训平台的主要模块名称及功能。
识一、智能网联汽车基本概念
智能网联汽车是搭载先进车载传感器、控制器、执行器等装置,并融合现代通信与网络技术,实现车与人、车与车、车与路、车与云端等智能信息交换和共享,具备复杂环境感知、智能决策、协同控制等功能的新一代汽车。
构二、感知、决策、执行和通信
智能汽车的四大系统就像人的器官,各司其职、协同工作:
| 系统 | 作用 | 类比 | 小车上的体现 |
|---|---|---|---|
| 感知 | 通过传感器获取环境信息 | 人的眼耳鼻 | 摄像头识别颜色标签、超声波测距、激光雷达建图 |
| 决策 | 根据感知信息分析判断,决定行为 | 人的大脑 | 避障、巡线、转弯等行为判断 |
| 执行 | 根据决策结果控制车辆运动 | 人的手脚 | 电机驱动、转向控制、灯光和声音输出 |
| 通信 | 实现与外界的信息交互 | 人的语言 | APP蓝牙连接、ROS话题通信 |
车三、AiNova 智能视觉小车认识
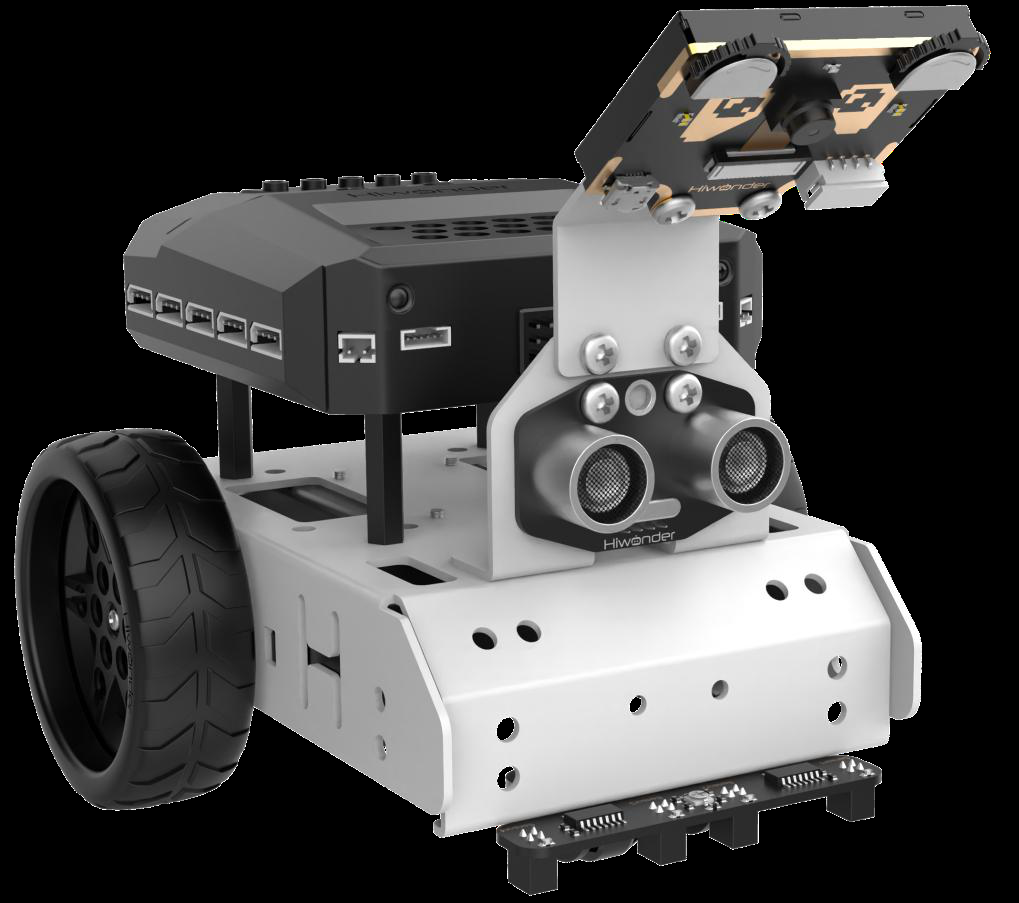
AiNova 是一款基于图形化编程和 Python 编程的 AI 智能小车,以 CoreX 控制器为核心,搭载编码电机、4路巡线传感器、发光超声波模块等电子模块,可完成定速行驶、智能巡线、避障测距等功能;还搭载 AI 视觉模块,可实现颜色识别、标签追踪、路标识别等。
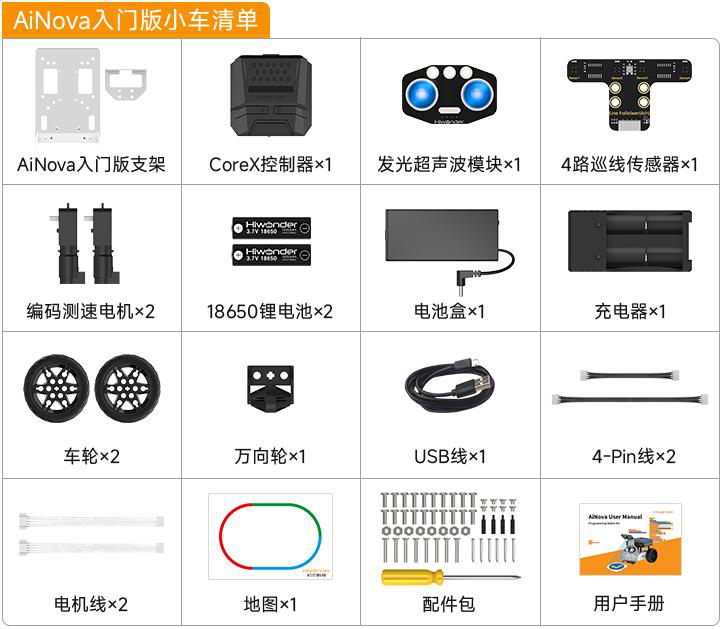
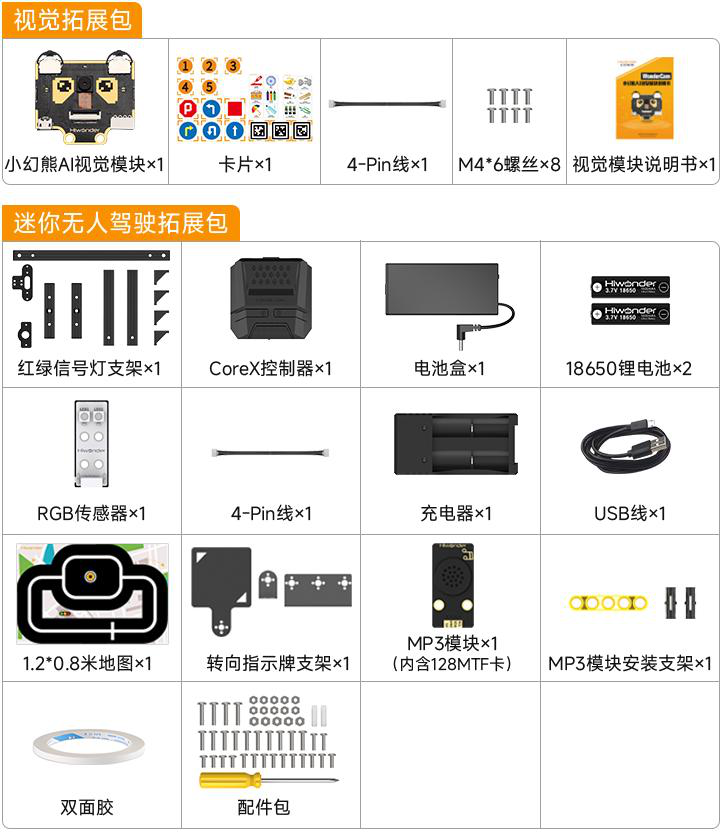
主要部件清单
| 部件 | 功能 | 所属系统 |
|---|---|---|
| CoreX 控制器 | 核心主控,连接各模块,处理程序 | 决策 |
| 编码电机 ×2 | 驱动左右轮,可测速测方向 | 执行 |
| 4路巡线传感器 | 检测地面黑线 | 感知 |
| 发光超声波模块 | 测距避障 + 幻彩发光 | 感知 |
| AI视觉模块(小幻熊) | 颜色识别、标签追踪 | 感知 |
| 蓝牙模块 | APP无线连接 | 通信 |
核心部件工作原理(点击展开)
巡线传感器:光电反射式,向下发射红外光,根据反射光强弱判断黑白。黑色吸光(反射弱)、白色反光强,4 路并排比较即可确定黑线位置。
编码电机:轴上磁铁+霍尔传感器,每圈产生固定脉冲,计数可得转速和转角,实现精确速度控制。
发光超声波模块:发射超声波->遇障碍反射->计时,由"距离=声速×时间÷2"算距。集成 RGB 幻彩灯。
AI视觉模块(小幻熊):摄像头+图像芯片,识别颜色/标签/路标,结果传给 CoreX 控制动作。
车四、JetAuto 智能小车认识
JetAuto 是面向 ROS 教育场景开发的入门型轮式机器人,搭载 NVIDIA Jetson Nano、磁编码电机、激光雷达、3D深度相机、7寸液晶显示屏等硬件,可实现运动控制、建图导航、路径规划、追踪避障等功能。
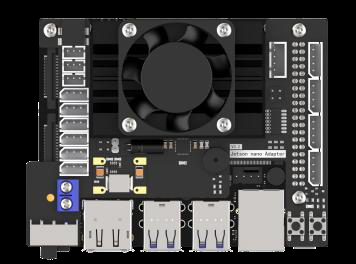
主要部件清单
| 部件 | 功能 | 所属系统 |
|---|---|---|
| NVIDIA Jetson Nano 主板 | 高性能计算核心,运行ROS | 决策 |
| 3D深度相机 | 三维视觉感知 | 感知 |
| 激光雷达 | 环境建图与测距 | 感知 |
| 磁编码电机 ×4 | 四轮精准运动控制(麦克纳姆轮) | 执行 |
| 7寸液晶屏 | 状态显示与交互 | 通信 |
| 无线手柄/路由器 | 遥控与网络通信 | 通信 |
核心部件工作原理(点击展开)
激光雷达(2D单线,如 RPLIDAR/YDLIDAR):高速旋转发射激光束,测量激光往返时间(ToF),得到各方向障碍物距离,生成 360° 环境轮廓图。测距约 0.1–12 m,用于建图和避障。
深度相机(3D):通过红外结构光或 ToF 获取场景深度信息,配合 RGB 图像实现三维感知,可做物体识别、测距避障。
麦克纳姆轮:轮缘斜向滚子,4 轮不同转向组合可实现前后、横移、斜行、原地旋转等全向运动,无需转向机构。
磁编码电机:带磁性编码器,精度高于霍尔编码器,配合麦轮实现精准全向运动。
NVIDIA Jetson Nano:四核 ARM + 128 核 Maxwell GPU,运行 Linux/ROS,负责 AI 视觉与运动决策。
操五、实操环节:分组认识设备
各小组按分工进行,对照四大系统分别找出两种小车上对应的硬件模块,并填写设备认识记录表。
- 上电、断电前确保车辆停放在安全位置;
- 设备取放双手操作,避免碰撞和跌落;
- 小车通电后不要强行掰动。
观察 AiNova 小车外观
对照实物认识 CoreX 控制器、编码电机、巡线传感器、超声波模块、AI视觉模块等主要部件,并拍照记录。
观察 JetAuto 小车外观
对照实物认识 Jetson Nano 主板、深度相机、激光雷达、显示屏等主要部件,并拍照记录。

对照四大系统找硬件
将找到的硬件模块按"感知-决策-执行-通信"分类填入下表:
| 系统 | AiNova 对应硬件 | JetAuto 对应硬件 |
|---|---|---|
| 感知 | 巡线传感器、超声波、AI视觉模块 | 深度相机、激光雷达 |
| 决策 | CoreX 控制器 | Jetson Nano 主板 |
| 执行 | 编码电机 ×2 | 磁编码电机 ×4 |
| 通信 | 蓝牙模块 | 液晶屏、路由器、手柄 |
填写设备认识记录表
在工单上准确记录两种实训平台的主要模块名称及功能,完成设备认识记录表。
单实操工单:设备认识记录表⭳下载工单
一、四大系统硬件对照(在对应格中填写硬件名称)
| 系统 | AiNova 对应硬件 | JetAuto 对应硬件 |
|---|---|---|
| 感知 | ||
| 决策 | ||
| 执行 | ||
| 通信 |
二、各部件功能简述(任选3个部件)
部件1: --
部件2: --
部件3: --
三、小组讨论记录
AiNova 与 JetAuto 最大的区别是什么?分别适合学什么?
评七、评价反馈
对照下表自评或互评,点击方格打分。
| 评价项目 | 评价标准 | 自评 | 互评 |
|---|---|---|---|
| 概念理解 | 能说出智能网联汽车四大系统及关系 | — | — |
| 设备认识 | 准确指出两款小车各部件名称与功能 | — | — |
| 安全规范 | 规范取放设备,遵守用电安全 | — | — |
| 工单完成 | 设备认识记录表填写完整准确 | — | — |
课后作业:认识两种实训平台(1学时)
AiNova声光与变速控制
标学习目标
通过4节课的学习,学生能够:
- 对照实物指认 AiNova 的 CoreX 控制器、编码电机、巡线传感器、超声波模块和 AI 视觉模块等主要部件;
- 规范完成 18650 电池充电、安装接线检查和开机操作;
- 使用手机 APP 连接 AiNova 并完成机体遥控、简易巡线等操作体验。
识一、AiNova 产品简介与主要结构
AiNova 是一款基于图形化编程和 Python 编程的 AI 智能小车,以 CoreX 控制器为核心,搭载编码电机、4路巡线传感器、发光超声波模块等电子模块。
主要结构与接口
| 部件 | 说明 |
|---|---|
| CoreX 控制器 | 核心主控板,内置6个RGB彩灯,连接各传感器和执行器 |
| 编码电机 | 带霍尔编码器的直流减速电机,可测电机转速和方向 |
| 4路巡线传感器 | 检测地面黑线,实现智能巡线 |
| 发光超声波模块 | 测距和避障,同时具备幻彩发光功能 |
| AI视觉模块(小幻熊) | 颜色识别、标签追踪、路标识别等 AI 功能 |
核心部件工作原理(点击展开)
CoreX 控制器:基于 MCU 的核心主控板,接收各传感器信号、运行程序逻辑,输出控制指令给电机和灯光等执行器,是小车的"大脑"。
编码电机:直流减速电机 + 霍尔编码器,每圈产生固定脉冲,可测速测方向,实现定速行驶和精确转弯。
4路巡线传感器:光电反射式,4 个传感器并排,向下发射红外光检测黑线位置,实现智能巡线。
发光超声波模块:发射超声波测距(距离=声速×时间÷2),同时集成 RGB 幻彩灯,可测距+发光。
电二、电池充电及注意事项
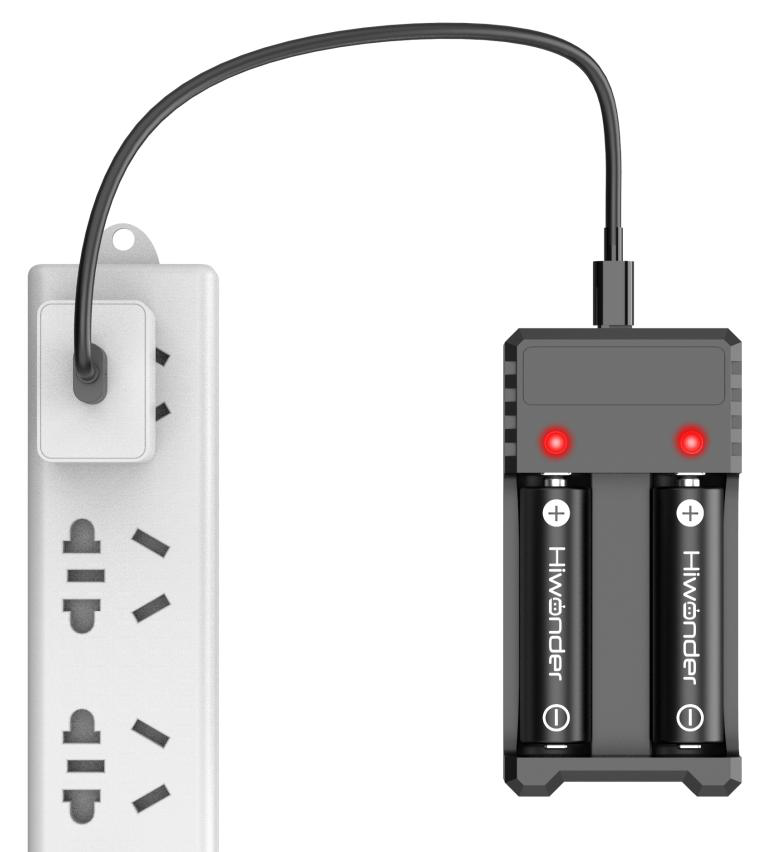
- 使用两节 18650 锂电池,充电时间约 1 小时;
- 充电时注意电池正负极方向,切勿装反;
- 指示灯由红变绿表示充满;
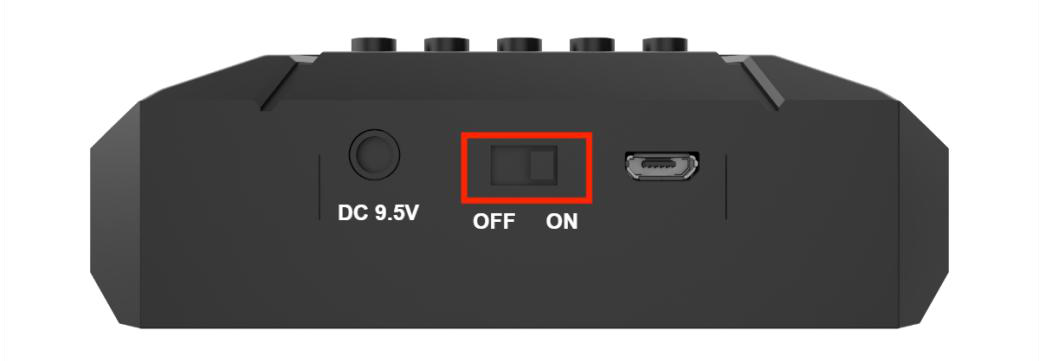
- 安装电池后将电池盒开关拨到 ON;
- 电池电量需保持在 7V 以上。
18650 锂电池小知识(点击展开)
"18650"含义:这是电池尺寸代号--直径 18mm、长度 65mm,"0"表示圆柱形。标称电压 3.7V,两节串联为 7.4V。
为什么电量要保持在 7V 以上:两节串联满电约 8.4V,低于 7V 说明电量不足,可能导致小车运动无力或自动关机,影响实操。
充电指示灯:红灯=正在充电,绿灯=充满(约1小时)。充电时务必注意正负极方向,装反可能损坏设备。
联三、APP 安装与连接
APP 安装
- 安卓用户:安装 APK 并开启所有权限
- iOS 用户:在 AppStore 搜索 WonderCom
连接步骤
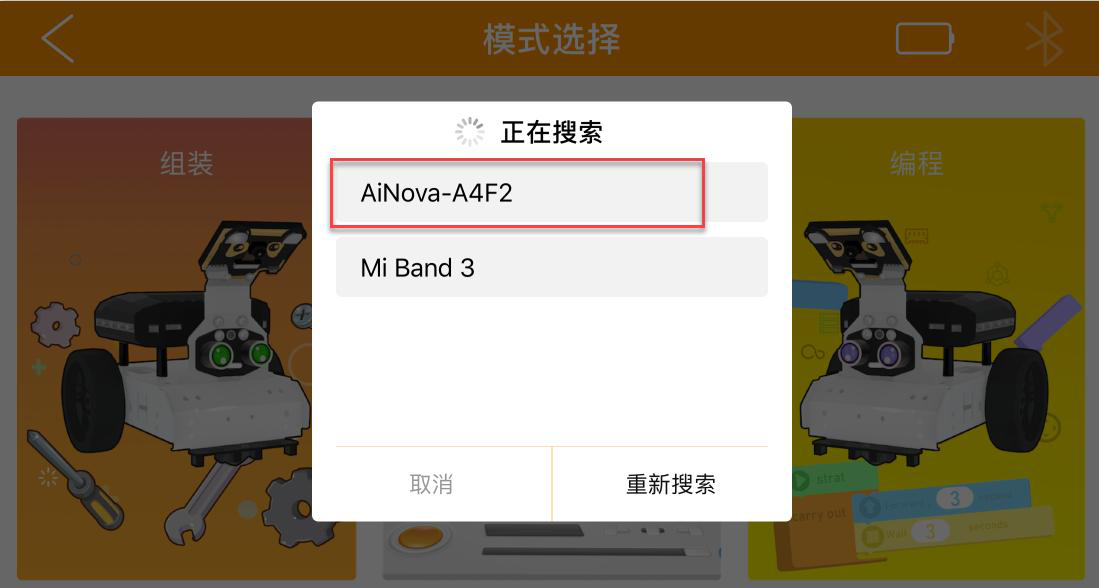
- 开启手机 GPS 和 蓝牙
- 打开 APP,点击 AiNova
- 选择 AiNova-设备 进行连接
- 连接成功后即可使用遥控功能
能四、APP 功能模式
AiNova APP 提供三大功能模式:
| 模式 | 功能 |
|---|---|
| 组装 | 提供组装教程 |
| 控制 | 快速操控及体验 AI 视觉玩法 |
| 编程 | 通过积木指令块编程 |
遥控玩法体验
- 机体遥控:方向控制小车前进、后退、左转、右转
- 简易巡线:在黑线地图上自动巡线行驶
- 画线运行:在屏幕画线,小车按轨迹运行
- 智能视觉:体验颜色识别、追踪等AI功能
操五、实操环节:连接与遥控体验
各小组按分工完成 AiNova 结构认识、电池充电、APP连接与遥控体验。
- 充电时注意电池正负极方向,切勿装反;
- 下载程序时需先拔掉蓝牙模块,否则会占用串口导致下载失败;
- 请勿使用超声波持续探测距离过近的物体;
- 设备通电后不要强行掰动,避免损坏。
认识 AiNova 各部件
对照实物认识 CoreX 控制器、编码电机、巡线传感器、超声波模块、AI视觉模块,确认各模块位置。
检查组装接线
确认各模块接口连接正确,线缆无松动。重点检查:电机线、传感器线、电源线是否插紧。
电池充电和安装
完成电池充电(红灯→绿灯表示充满),注意正负极方向正确安装,将电池盒开关拨到 ON。
开机并 APP 连接
开启手机 GPS 和蓝牙 → 打开 APP → 选择 AiNova → 选择 AiNova-设备连接。
体验 APP 遥控功能
依次体验四种玩法:
- 机体遥控:控制前进、后退、左转、右转
- 简易巡线:在巡线地图上观察自动巡线
- 画线运行:画轨迹让小车跟随
- 智能视觉:体验颜色识别与追踪
单实操工单:APP连接与遥控体验⭳下载工单
一、设备检查清单
二、APP连接记录
| 步骤 | 是否完成 | 备注/问题 |
|---|---|---|
| 开启手机GPS和蓝牙 | 完成 | |
| 打开APP并选择AiNova | 完成 | |
| 连接成功 | 完成 |
三、遥控体验记录
| 玩法 | 是否成功 | 效果描述 |
|---|---|---|
| 机体遥控 | 成功 | |
| 简易巡线 | 成功 | |
| 画线运行 | 成功 | |
| 智能视觉 | 成功 |
四、问题与收获
实操中遇到的问题及解决方法:
评七、评价反馈
对照下表自评或互评,点击方格打分。
| 评价项目 | 评价标准 | 自评 | 互评 |
|---|---|---|---|
| 结构认识 | 准确指认 AiNova 各主要部件 | — | — |
| 充电操作 | 规范完成充电、安装、开机 | — | — |
| APP连接 | 成功连接 APP 并进入遥控界面 | — | — |
| 遥控体验 | 完成机体遥控、简易巡线等操作 | — | — |
| 安全规范 | 遵守充电安全与设备操作规范 | — | — |
课后作业:设备检查表(1学时)
AiNova声光与变速控制 - 运动控制
标学习目标
通过4节课的学习,学生能够:
- 使用WonderCode图形化编程完成小车直行和停止程序,正确设置电机转速参数;
- 编写直角转弯程序,通过设置电机正反转方向实现左转和右转;
- 将程序下载到AiNova并调试运行效果,记录参数变化对运动的影响。
机一、编码电机工作原理
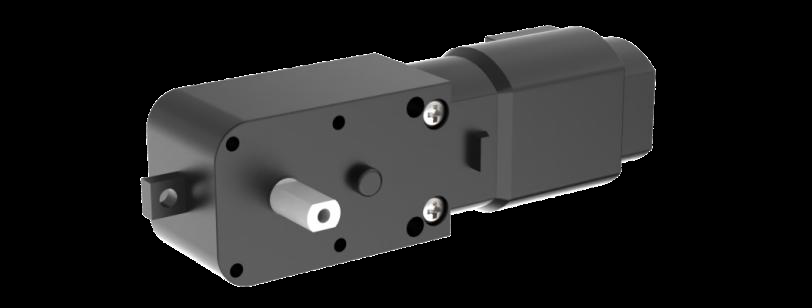
编码电机是一款带有霍尔编码器的直流减速电机,可以利用电机内的霍尔编码器测试出电机的转速和方向,实现精确的速度与距离控制。
WonderCode是基于积木指令块的图形化编程工具,通过拖拽指令块组合程序,支持上传模式将程序下载到CoreX控制器。
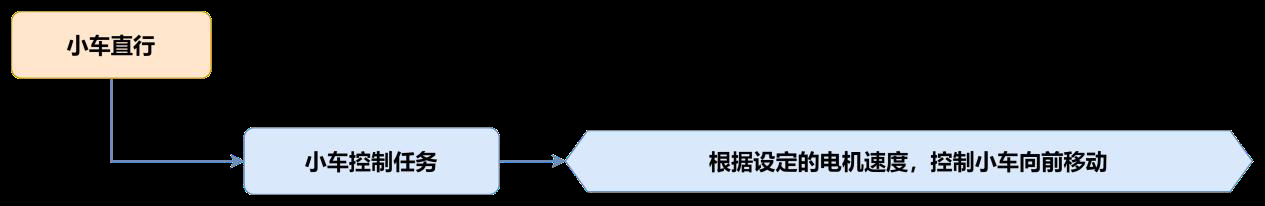
程序下载步骤
- 将AiNova机器人通过USB数据线连接到电脑;
- 在WonderCode主界面单击连接,选择对应端口(注意不要选COM1);
- 连接成功后,在右侧上传模式下点击上传按钮;
- 等待下载完成。
霍尔编码器工作原理(点击展开)
霍尔编码器利用霍尔效应检测磁场变化,电机轴上装有磁铁,每旋转一圈产生固定数量的脉冲信号。通过计数脉冲可以精确计算电机转速和旋转方向,实现闭环控制。
闭环控制优势:相比于普通直流电机,编码电机能实时反馈转速,主控根据反馈调整输出,确保小车按设定速度匀速行驶,不会因地面摩擦或电量变化而偏移。
行二、直行与停止程序
小车直行程序分析
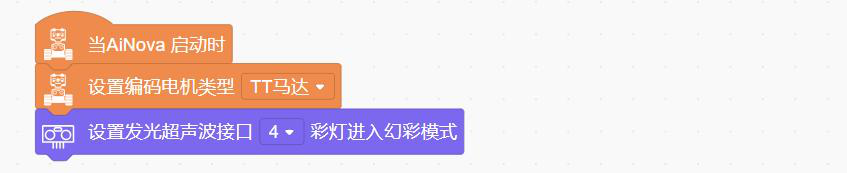
初始化编码电机类型为TT马达,设置超声波接口为4号接口并设为幻彩模式;设置全部编码电机转速为50转每分钟,控制小车向前移动。
- 加速:将转速从50增至70转/分钟
- 减速:将转速从50减至30转/分钟
停止程序
设置电机停止,停止0.1秒作为转弯衔接,确保电机完全停转后再执行下一步动作。
转三、直角转弯程序
转弯流程
先直行3秒,然后停止0.1秒做衔接,再执行转弯动作。转弯时设置两个电机一个正转一个反转:
| 电机1方向 | 电机2方向 | 转弯方向 |
|---|---|---|
| 正 | 负 | 右转弯 |
| 负 | 正 | 左转弯 |
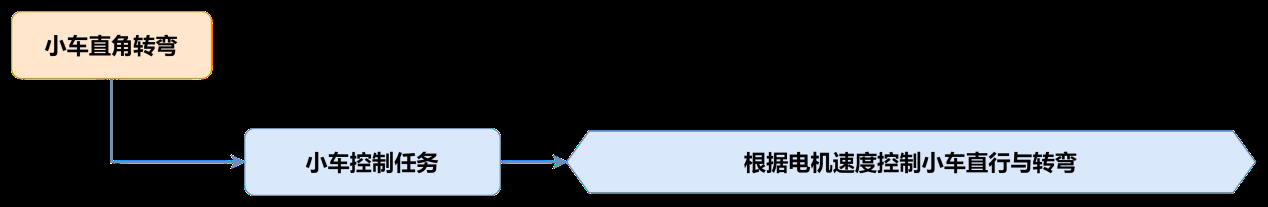
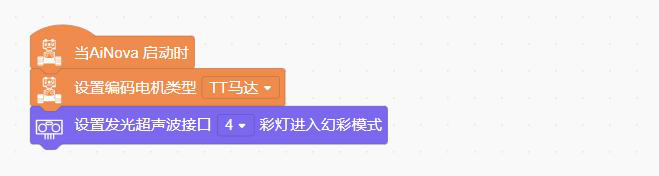
通过重复执行循环让直行和转弯动作不断交替执行,小车即可沿方形路线运动。
操四、实操环节:运动控制
各小组按分工完成直行、停止、直角转弯程序的编写、下载与调试。
- 下载程序前先拔掉蓝牙模块,避免串口占用导致下载失败;
- 连接USB数据线时注意接口方向,避免损坏;
- 小车运行时注意周围空间,避免碰撞。
新建程序文件并初始化
新建程序文件,初始化设置电机类型为TT马达、超声波接口为4号。
编写直行程序
设置全部编码电机转速为50转/分,控制小车前进。
编写停止程序
设置电机停止,停止0.1秒作为转弯衔接。
编写直角转弯程序
设置电机1正转、电机2反转实现右转弯(或交换方向实现左转弯)。
组合循环程序
使用重复执行循环,交替执行直行和转弯动作,让小车沿方形路线运动。
下载程序到AiNova
拔掉蓝牙模块 -> USB连接电脑 -> WonderCode连接端口 -> 上传程序 -> 观察运行效果。
修改参数观察变化
修改转速参数(如50->70加速、50->30减速),观察速度变化对小车运动的影响并记录。
单实操工单:运动控制⭳下载工单
一、设备检查清单
二、直行参数记录表
| 序号 | 转速(rpm) | 方向 | 运行效果 |
|---|---|---|---|
| 1 | |||
| 2 | |||
| 3 |
三、转弯参数记录表
| 序号 | 电机1方向 | 电机2方向 | 转弯方向 | 运行效果 |
|---|---|---|---|---|
| 1 | ||||
| 2 |
四、问题与收获
实操中遇到的问题及解决方法:
评评价反馈
对照下表自评或互评,点击方格打分(每项 1-5 分)。
| 评价项目 | 评价标准 | 自评 | 互评 |
|---|---|---|---|
| 程序编写 | 正确编写直行、停止、转弯程序 | - | - |
| 程序下载 | 规范完成USB连接与程序上传 | - | - |
| 直行控制 | 正确设置转速,小车稳定直行 | - | - |
| 转弯控制 | 通过电机正反转实现左转和右转 | - | - |
| 安全规范 | 拔蓝牙、注意接口方向、避免碰撞 | - | - |
课后作业:运动控制工单(1学时)
AiNova声光与变速控制 - RGB彩灯与声音控制
标学习目标
通过4节课的学习,学生能够:
- 使用图形化编程完成RGB彩灯闪烁程序,实现逐一闪烁、随机颜色和呼吸渐变等模式;
- 完成声音控制程序,通过击掌次数控制小车直行和掉头;
- 完成变速运行程序,调整速度范围和初始速度参数并观察运行效果。
灯一、RGB彩灯编程
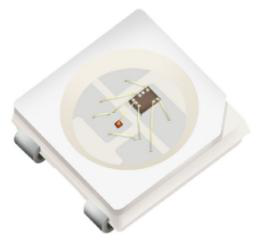
CoreX主控器内置6个RGB彩灯,根据红绿蓝三色原理可混合成多种颜色光,实现丰富的灯光效果。
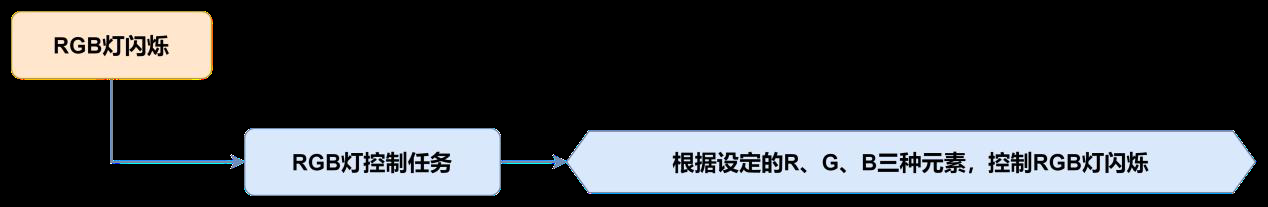
五种闪烁模式
| 模式 | 实现方式 |
|---|---|
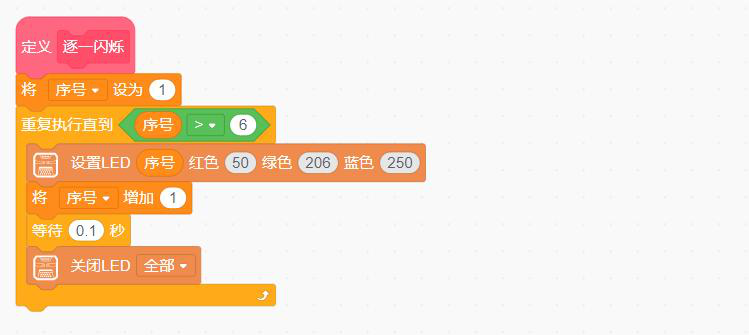
| 逐一闪烁 | 序号1到6的LED灯按顺序依次点亮,每个灯点亮0.1秒后关闭 |
| 逐一亮起 | 先关闭所有彩灯,然后从序号1到6依次点亮 |
| 全部闪烁 | 点亮全部LED彩灯,0.3秒后关闭 |
| 随机颜色 | 创建红绿蓝3个变量设为1-255随机数,随机点亮6个LED中的一个 |
| 呼吸渐变 | 创建红绿蓝变量(5-250随机数)和颜色改变变量,循环中当某值>245或<10时取反,变化幅度3/5/7实现渐变 |
RGB三色原理(点击展开)
RGB三原色:RGB是红(Red)、绿(Green)、蓝(Blue)三原色,通过不同比例混合可以产生约1600万种颜色。每个颜色通道0-255共256级,三个通道组合即可表示各种颜色。
CoreX内置LED:CoreX控制器内置6个WS2812B全彩LED灯珠,只需一根数据线即可控制所有灯珠的颜色和亮度,支持独立寻址,每个灯珠可显示不同颜色。
声二、声音控制
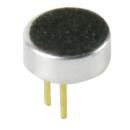
AiNova板载声音传感器,通过ADC引脚读取声音大小。工作原理:声波使话筒内驻极体薄膜振动,导致电容变化产生微小电压,转换为电信号输出。
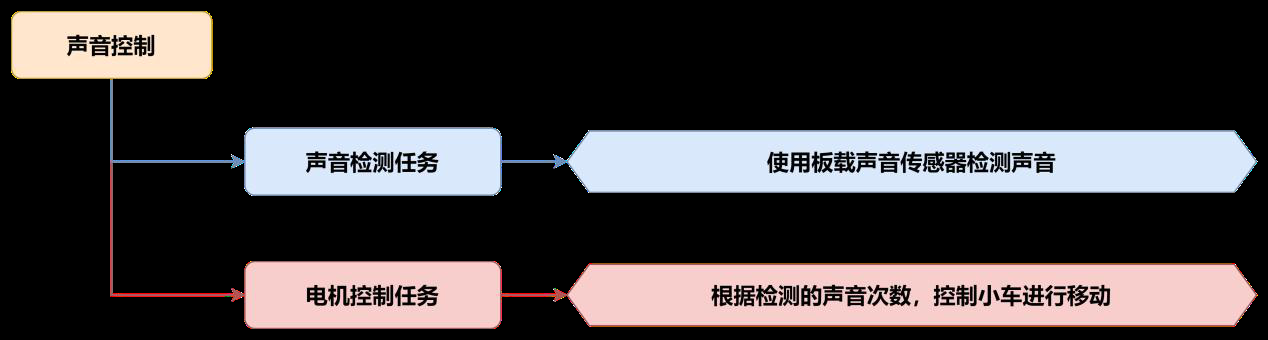
程序分析
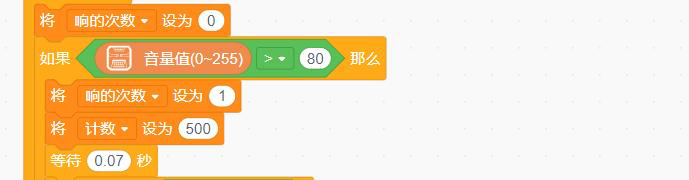
设置"响的次数"变量,当声音传感器检测到音量>80时计数为1。设置"计数"变量初始500,递减到0后才再次计数,避免杂音干扰导致误触发。
击掌控制逻辑
| 击掌次数 | 小车动作 |
|---|---|
| 击掌1次 | 小车直行2秒后停止 |
| 击掌2次 | 电机1正转、电机2反转实现右转弯后停止 |
声音传感器ADC原理(点击展开)
ADC(模数转换器)将模拟电压信号转换为数字值(0-1023)。驻极体麦克风将声波转为微弱电压,经放大后由ADC采样,音量越大数值越高。
阈值设定:程序中设置音量阈值为80,只有超过此值才认定为有效声音(如击掌),过滤环境噪音。计数变量初始500用于延时去抖,防止一次击掌被多次记录。
速三、变速运行
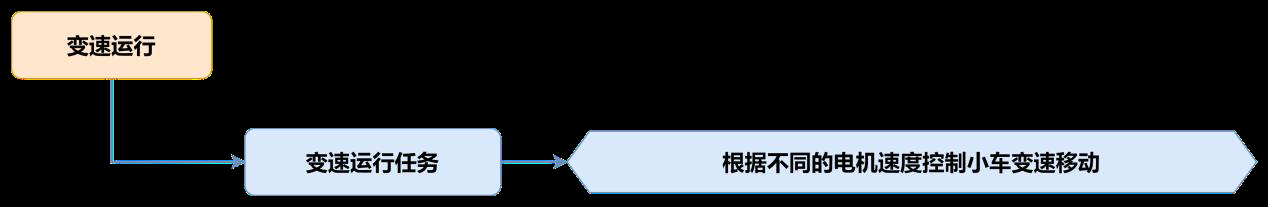
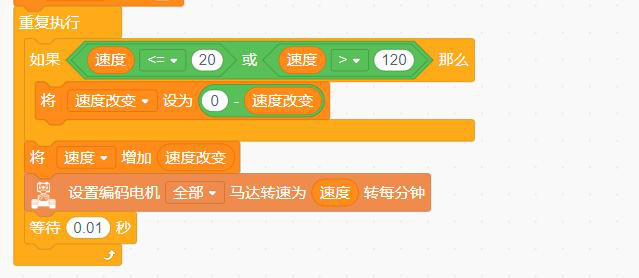
创建"速度"和"速度改变"两个变量,重复执行将"速度"增加"速度改变"的值控制小车行驶。
变速逻辑
当速度<=20或>120时,将"速度改变"取反,实现加速到最高速后减速、减速到最低速后加速的循环往复。
- 修改速度范围:如45-150
- 修改初始速度:如60
操四、实操环节:声光与变速
各小组按分工完成RGB彩灯、声音控制、变速运行三个任务的程序下载与调试。
- 下载程序前先拔掉蓝牙模块,避免串口占用;
- 声音控制测试时请在安静环境下进行,避免噪音干扰;
- 小车运行时注意周围空间,避免碰撞。
任务一:RGB彩灯闪烁
下载RGB彩灯程序,依次观察五种闪烁模式效果(逐一闪烁、逐一亮起、全部闪烁、随机颜色、呼吸渐变),尝试修改闪烁次数和颜色参数。
任务二:声音控制
在安静环境下下载声音控制程序,击掌一次测试小车直行,击掌两次测试小车掉头,记录是否成功触发。
任务三:变速运行
下载变速运行程序,观察20-120速度范围内的渐变效果,修改速度范围为45-150、初始速度为60,对比不同参数下的运行效果。
单实操工单:声光与变速⭳下载工单
一、RGB彩灯记录表
| 序号 | 模式 | 效果描述 |
|---|---|---|
| 1 | 逐一闪烁 | |
| 2 | 逐一亮起 | |
| 3 | 全部闪烁 | |
| 4 | 随机颜色 | |
| 5 | 呼吸渐变 |
二、声音控制记录表
| 序号 | 击掌次数 | 小车动作 | 是否成功 |
|---|---|---|---|
| 1 | 1次 | 成功 | |
| 2 | 2次 | 成功 |
三、变速运行参数表
| 序号 | 速度范围 | 初始速度 | 运行效果 |
|---|---|---|---|
| 1 | |||
| 2 |
四、问题与收获
实操中遇到的问题及解决方法:
评评价反馈
对照下表自评或互评,点击方格打分(每项 1-5 分)。
| 评价项目 | 评价标准 | 自评 | 互评 |
|---|---|---|---|
| RGB彩灯编程 | 成功运行五种闪烁模式 | - | - |
| 声音控制 | 击掌1次直行、击掌2次掉头 | - | - |
| 变速运行 | 观察速度渐变并修改参数 | - | - |
| 参数调试 | 记录不同参数下的运行效果 | - | - |
| 安全规范 | 拔蓝牙、安静环境测试、避免碰撞 | - | - |
课后作业:参数记录(1学时)
AiNova标签与路标识别 - 智能巡线
标学习目标
通过4节课的学习,学生能够:
- 认识四路巡线传感器的结构和工作原理,说出红外反射检测黑白色线的原理;
- 在WonderCode中加载智能巡线程序并下载到AiNova小车;
- 完成巡线运行调试,调节传感器灵敏度使小车沿黑线行驶。
感一、四路巡线传感器
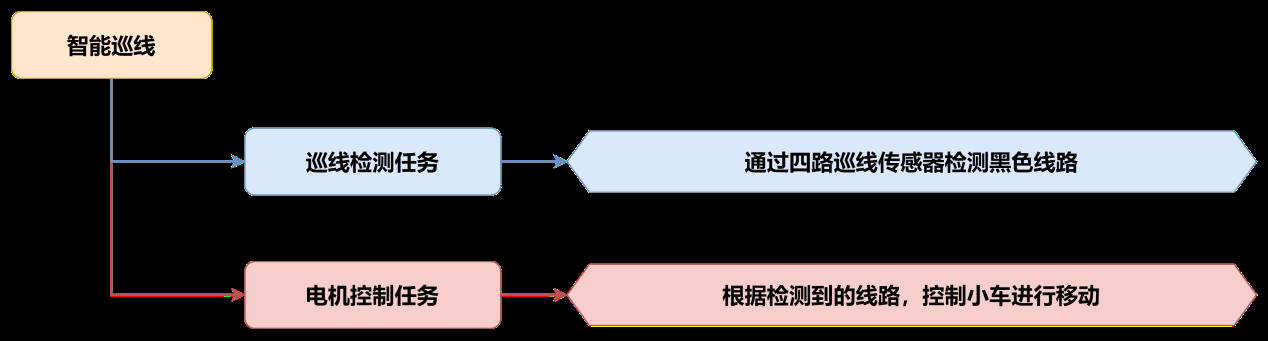
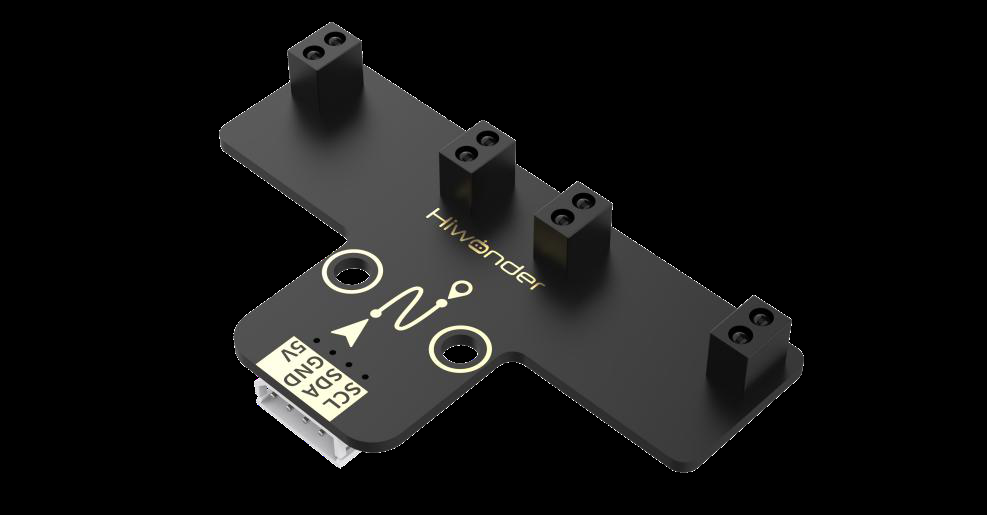
四路巡线传感器有四个探头,每个探头都有一个红外发射器和一个红外接收器。
白色对红外反射强,黑色对红外反射弱,故此模块可用于检测黑、白线,具有检测速度快、适应性良好等优点。
可应用于智能小车或机器人的巡线运动,可以巡较为复杂的线路。
光电反射原理(点击展开)
红外发射管向下发射红外线,红外接收管检测反射光强度。白色表面反射率高,接收管输出高电平;黑色表面反射率低,输出低电平。4个探头并排安装,通过组合4个探头的状态可以判断黑线位置和方向。
序二、程序下载与分析
程序下载步骤
- USB连接电脑
- WonderCode选择端口(勿选COM1)
- 上传模式点击上传
- 等待下载完成
程序分析
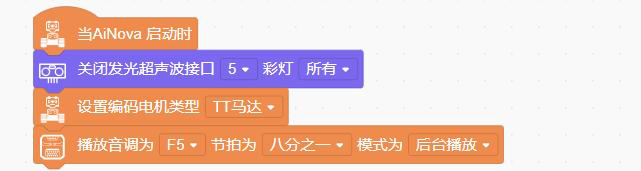
初始化:关闭5号发光超声波接口RGB彩灯,电机类型设为TT马达,播放模式后台播放。
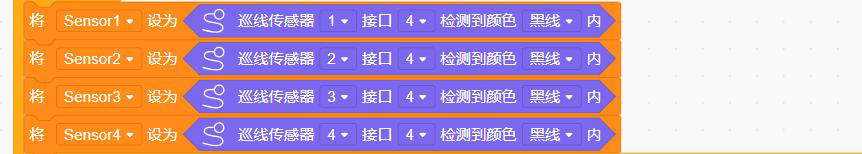
主程序:设置Senser1~Senser4变量存储4个探头检测值。
条件判断控制电机
| 检测情况 | 电机1转速 | 电机2转速 | 运动方向 |
|---|---|---|---|
| 探头2和3检测到黑线 | 40 | 40 | 前进 |
| 仅探头2检测到黑线 | 6 | 40 | 左转 |
| 仅探头3检测到黑线 | 40 | 6 | 右转 |
操三、实操环节:智能巡线
各小组按分工完成智能巡线程序的下载、调试与运行。
- USB数据线连接时确保小车开关处于关闭状态;
- 巡线地图平铺放置,避免褶皱影响检测;
- 小车运行时注意观察,避免碰撞。
连接AiNova小车到电脑
确保小车开关处于关闭状态,用USB数据线连接AiNova小车与电脑。
加载智能巡线程序
在WonderCode中加载智能巡线程序(5.6.2),选择正确端口(勿选COM1)。
下载程序到小车
切换到上传模式,点击上传按钮,等待程序下载完成。
放置巡线地图上运行
将巡线地图平铺放置,确保无褶皱。将AiNova机器人放置在巡线地图黑线上,打开开关。
观察巡线效果,调节传感器灵敏度
观察小车是否沿黑线行驶,根据实际效果调节传感器灵敏度,直至小车稳定巡线。
单实操工单:智能巡线⭳下载工单
一、设备检查
二、探头检测记录表
| 探头 | 检测黑线(√) | 检测白色(√) |
|---|---|---|
| 探头1 | 检测到 | 检测到 |
| 探头2 | 检测到 | 检测到 |
| 探头3 | 检测到 | 检测到 |
| 探头4 | 检测到 | 检测到 |
三、巡线调试记录
| 调试次数 | 问题描述 | 解决方法 | 效果 |
|---|---|---|---|
| 第1次 | |||
| 第2次 | |||
| 第3次 |
评评价反馈
对照下表自评或互评,点击方格打分(每项 1-5 分)。
| 评价项目 | 评价标准 | 自评 | 互评 |
|---|---|---|---|
| 传感器认识 | 能说出四路巡线传感器结构和工作原理 | - | - |
| 程序加载 | 能正确加载并下载巡线程序到小车 | - | - |
| 巡线调试 | 完成巡线运行调试,小车能沿黑线行驶 | - | - |
| 问题解决 | 能排查巡线异常并调节传感器灵敏度 | - | - |
| 安全规范 | 遵守USB连接和设备操作安全规范 | - | - |
课后作业:巡线调试记录(1学时)
AiNova标签与路标识别 - 测距报警
标学习目标
通过4节课的学习,学生能够:
- 认识发光超声波测距模块的结构和工作原理,说出IIC通信接口的作用;
- 在WonderCode中加载测距报警程序并设置报警距离参数;
- 完成测距报警功能调试,实现不同距离下的声光报警效果并记录测距数据。
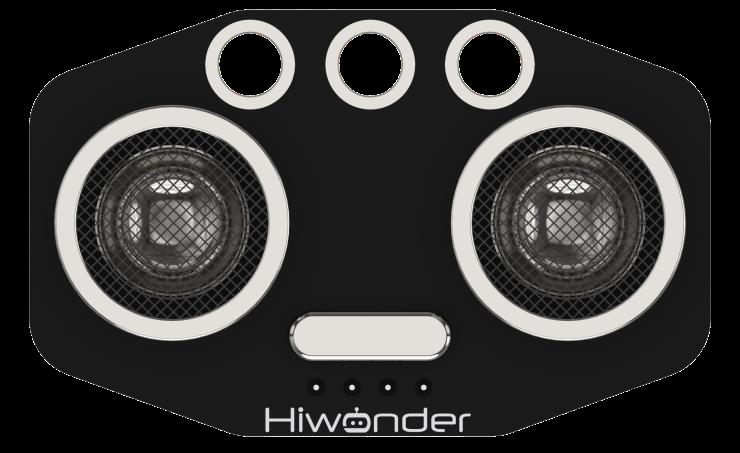
波一、超声波测距模块
可发光的超声波测距模块采用工业级超声波测距芯片,集成超声波发射电路、接收电路和数字处理电路。
模块采用IIC通信接口,能通过IIC通信读取超声波传感器测量的距离。
超声波测距原理(点击展开)
超声波模块发射超声波脉冲,遇到障碍物反射回来被接收。距离 = 声速 × 时间 ÷ 2。声速约340m/s,通过测量发射到接收的时间差计算距离。
IIC(Inter-Integrated Circuit)是一种两线制串行通信协议,用SCL(时钟)和SDA(数据)两根线传输数据。
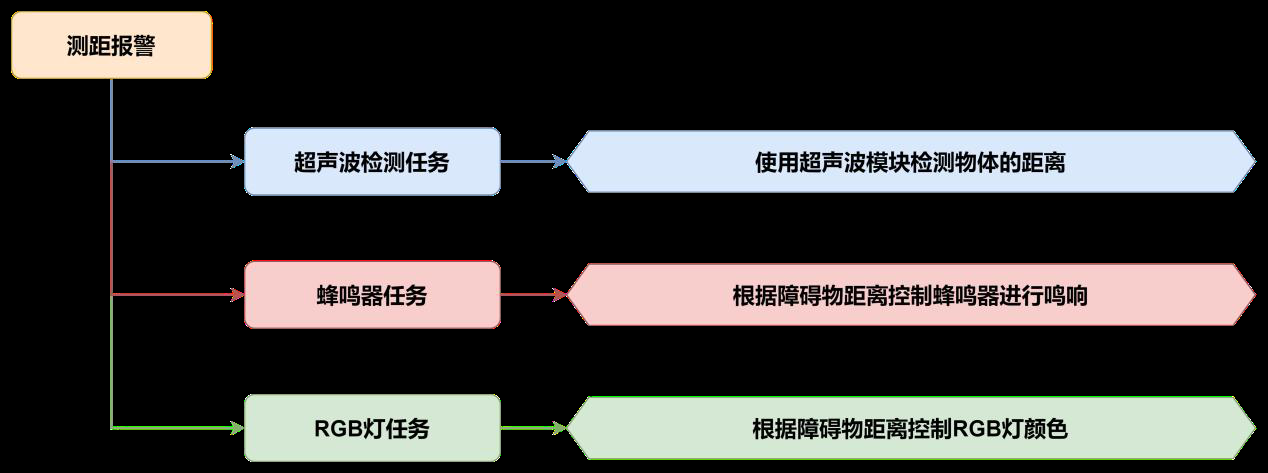
序二、程序分析
初始化
电机类型设为TT马达,超声波接口定义为主控器4号接口。
设置"距离"变量存储超声波探测值。
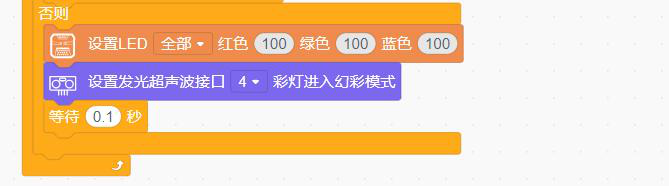
条件判断
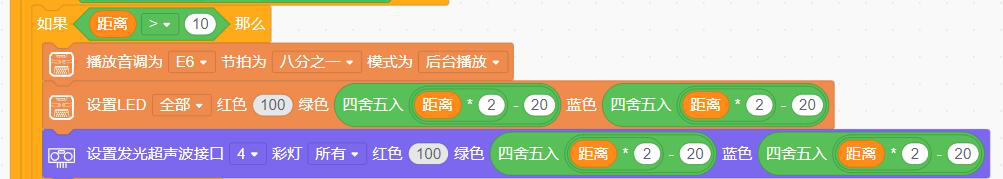
判断0~50cm范围内:
- 距离>10cm:蜂鸣器播放音频,LED亮红色,绿蓝分量随距离变化使红色深浅不同
- 距离<10cm:蜂鸣器播放指定音频,LED亮红色
功能延伸
默认范围0-50cm,可修改为20-100cm。
操三、实操环节:测距报警
各小组按分工完成测距报警程序的下载、调试与参数设置。
- 超声波测距实验时避免对着人耳;
- 小车放置平整环境,避免跌落;
- USB连接时确保开关关闭。
连接AiNova小车
确保小车开关处于关闭状态,用USB数据线连接AiNova小车与电脑。
加载测距报警程序
在WonderCode中加载测距报警程序(5.7.2),选择正确端口。
下载程序
切换到上传模式,点击上传按钮,等待程序下载完成。
观察RGB彩灯和蜂鸣器反应
将小盒放置在超声波模块前,观察不同距离下RGB彩灯颜色变化和蜂鸣器发声情况。
修改报警距离参数测试
修改报警距离参数(如将0-50cm改为20-100cm),测试不同参数下的报警效果。
单实操工单:测距报警⭳下载工单
一、设备检查
二、测距数据记录表
| 障碍物距离(cm) | LED颜色 | 蜂鸣器状态 | 报警状态 |
|---|---|---|---|
三、参数修改记录
| 原范围 | 修改后范围 | 效果对比 |
|---|---|---|
评评价反馈
对照下表自评或互评,点击方格打分(每项 1-5 分)。
| 评价项目 | 评价标准 | 自评 | 互评 |
|---|---|---|---|
| 模块认识 | 能说出超声波测距模块结构和IIC通信原理 | - | - |
| 程序加载 | 能正确加载并下载测距报警程序 | - | - |
| 测距调试 | 完成不同距离下的声光报警调试 | - | - |
| 参数设置 | 能修改报警距离参数并测试效果 | - | - |
| 安全规范 | 遵守超声波实验和设备操作安全规范 | - | - |
课后作业:测距数据记录(1学时)
AiNova标签与路标识别 - 迷宫穿越
标学习目标
通过4节课的学习,学生能够:
- 综合运用运动控制和超声波测距功能实现自动避障;
- 在WonderCode中加载迷宫穿越程序并设置障碍物距离阈值;
- 完成简易迷宫任务,使小车自动探测障碍物并转弯穿越迷宫。
理一、迷宫穿越原理
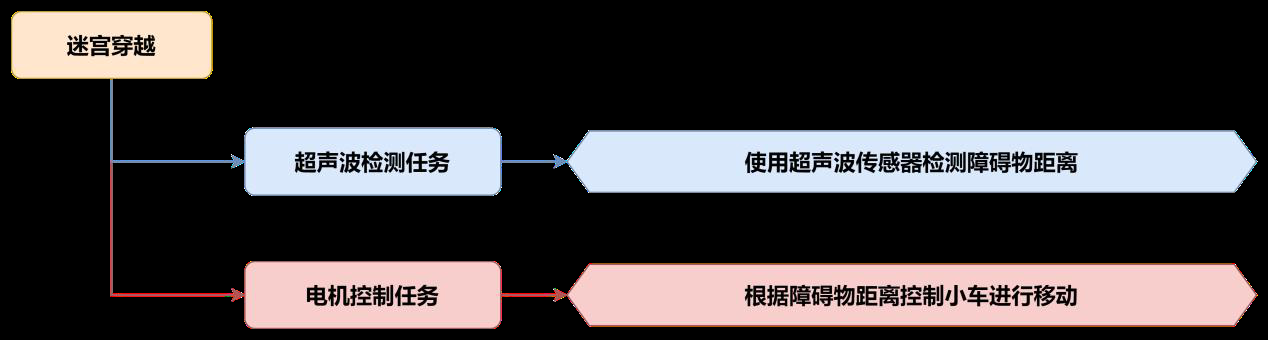
综合运用超声波测距和电机控制功能,实现小车自动避障穿越迷宫。
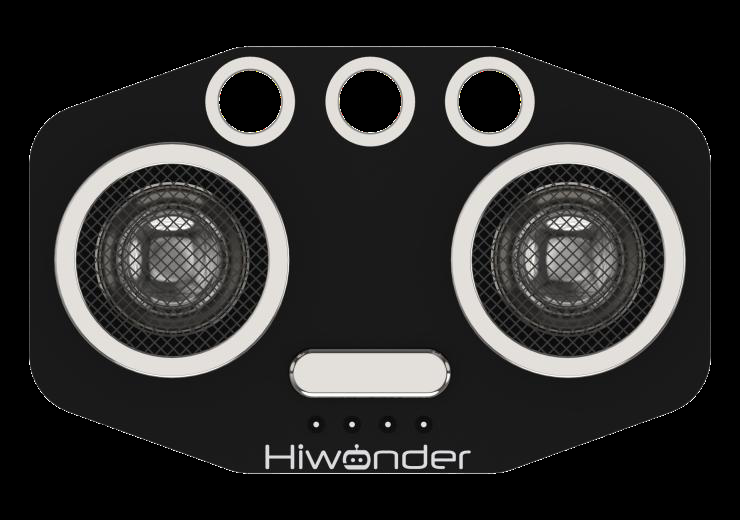
利用超声波测距模块检测前方障碍物,根据距离判断执行不同动作:
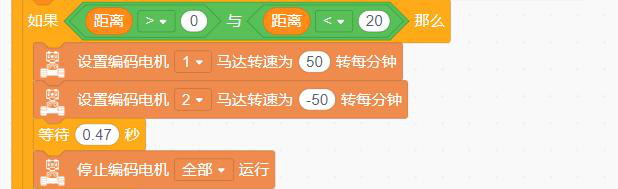
- 当距离在0~20cm范围内时:电机1以50速度正转、电机2以50速度反转,使小车向右转弯0.47秒后停止
- 无障碍物时:两电机正转前进
避障逻辑(点击展开)
迷宫穿越的核心是"探测-决策-执行"循环。超声波持续测距(感知),判断距离阈值(决策),控制电机正反转(执行)。
右转0.47秒是经验值,对应约90度直角转弯。修改阈值可适应不同复杂度的迷宫。
序二、程序分析
初始化
电机类型设为TT马达,超声波接口为4号。
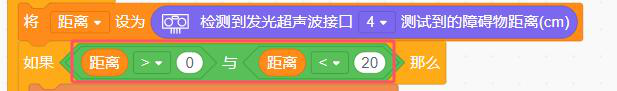
设置"距离"变量存储超声波探测值。
条件判断
| 距离范围 | 执行动作 |
|---|---|
| 0~20cm(有障碍) | 右转0.47秒后停止 |
| 无障碍物 | 两电机正转前进 |
功能延伸
默认0-20cm,可修改为0-50cm。
操三、实操环节:迷宫穿越
各小组按分工完成迷宫穿越程序的下载、调试与优化。
- 迷宫场地布置平整,避免小车跌落;
- 障碍物使用软质材料;
- 小车运行时注意观察,避免碰撞。
连接AiNova小车
确保小车开关处于关闭状态,用USB数据线连接AiNova小车与电脑。
加载迷宫穿越程序
在WonderCode中加载迷宫穿越程序(5.8.2),选择正确端口。
下载程序
切换到上传模式,点击上传按钮,等待程序下载完成。
搭建简易迷宫
使用软质材料搭建简易迷宫场地,确保场地平整,障碍物稳固放置。
放置小车观察避障转弯
将小车放置在迷宫入口,打开开关,观察小车自动探测障碍物并转弯穿越迷宫的过程。
调整距离阈值和转弯时间优化效果
根据实际效果调整距离阈值(如0-20cm改为0-50cm)和转弯时间,优化迷宫穿越表现。
单实操工单:迷宫穿越⭳下载工单
一、设备检查
二、迷宫穿越记录表
| 测试次数 | 障碍物距离阈值 | 转弯时间 | 是否成功穿越 | 问题描述 |
|---|---|---|---|---|
| 第1次 | 成功 | |||
| 第2次 | 成功 | |||
| 第3次 | 成功 |
三、参数优化记录
| 原参数 | 修改参数 | 效果对比 |
|---|---|---|
评评价反馈
对照下表自评或互评,点击方格打分(每项 1-5 分)。
| 评价项目 | 评价标准 | 自评 | 互评 |
|---|---|---|---|
| 避障原理 | 能说出"探测-决策-执行"避障逻辑 | - | - |
| 程序加载 | 能正确加载并下载迷宫穿越程序 | - | - |
| 迷宫穿越 | 完成迷宫任务,小车能自动避障转弯 | - | - |
| 参数优化 | 能调整距离阈值和转弯时间优化效果 | - | - |
| 安全规范 | 遵守迷宫场地布置和设备操作安全规范 | - | - |
课后作业:迷宫任务工单(1学时)
AiNova标签与路标识别 - 视觉模块与颜色识别
标学习目标
通过4节课的学习,学生能够:
- 认识小幻熊AI视觉模块的结构和8种内置功能,说出IIC接口各引脚作用;
- 在WonderCode中加载颜色识别程序并设置红绿蓝颜色样本;
- 完成颜色识别功能验证,实现RGB彩灯对应颜色亮起并记录识别条件与结果。
视一、小幻熊AI视觉模块
小幻熊(WonderCam)是一款简单易用的AI视觉传感器,内置颜色识别、人脸识别、标签分类、视觉巡线、数字识别、路标识别、图像分类、特征学习共8种功能。
搭载IIC接口,可结合micro:bit、Arduino、树莓派等多种控制器使用。
WonderCam直接输出识别结果给控制器,无需学习复杂算法。
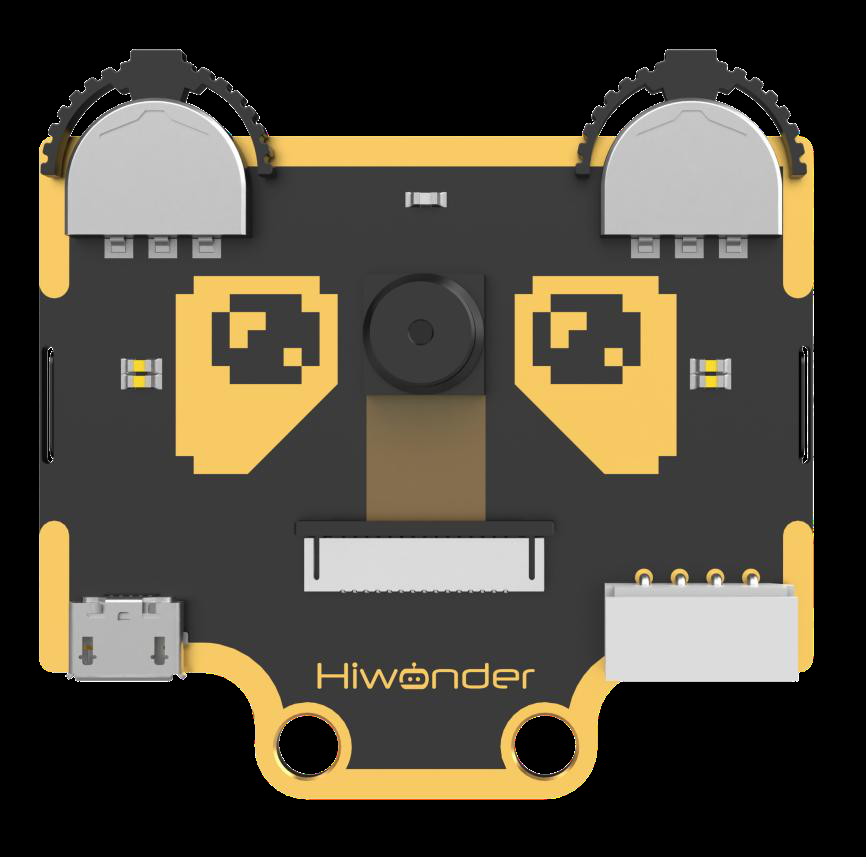
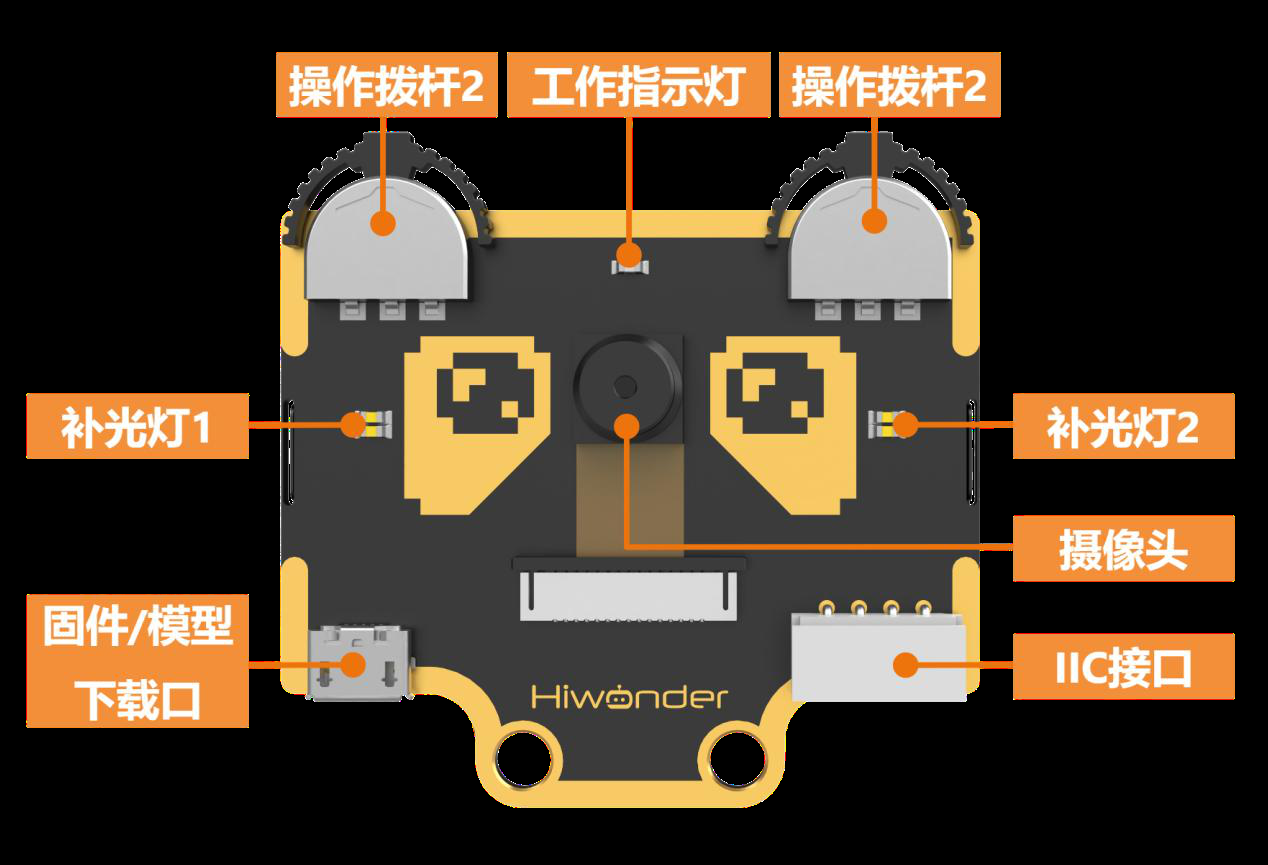
IIC接口说明
| 引脚 | 作用 |
|---|---|
| SCL | 时钟线 |
| SDA | 数据线 |
| GND | 电源负极 |
| 5V | 电源正极 |
AI视觉识别原理(点击展开)
小幻熊内置AI加速芯片,可在本地完成模型推理。颜色识别通过HSV色彩空间分析像素分布;人脸识别使用Haar级联分类器;标签识别基于AprilTag算法。模块预先训练好模型,直接输出ID和置信度。
色二、颜色识别编程
初始化
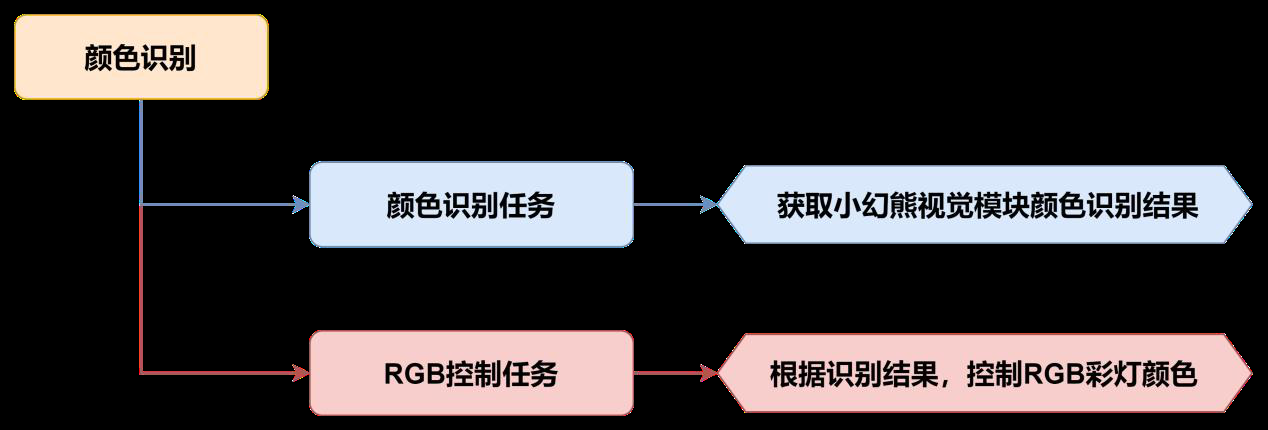
视觉模块接口9号,关闭超声波彩灯,切换到颜色识别功能,蜂鸣器提示音。
LEN_ON变量控制补光灯:-1关闭,1开启;按A键切换。
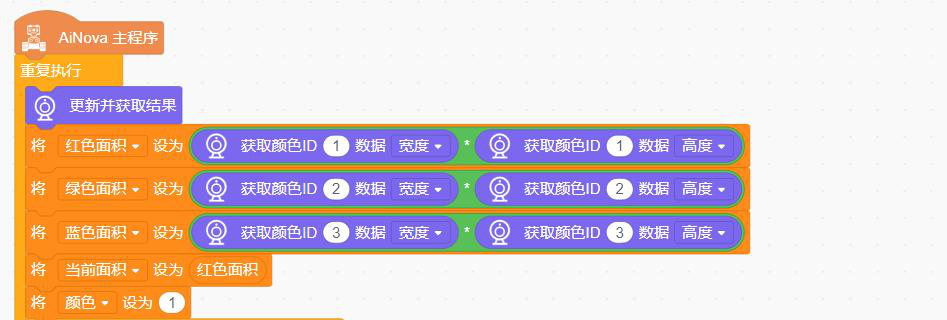
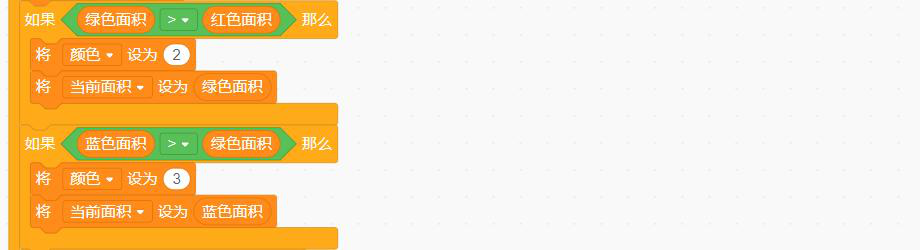
主程序
- 循环更新颜色识别结果,计算ID1~ID3各颜色面积
- 比较得到面积最大的颜色ID
- 当面积>1200时认为有效识别,设置LED亮对应颜色;面积过小则关闭LED
操三、实操环节:颜色识别
各小组按分工完成颜色识别程序的下载、颜色学习与识别测试。
- 视觉模块安装时确保接口对齐,避免插反;
- USB连接时确保小车开关关闭;
- 补光灯避免直射眼睛。
连接AiNova小车
确保小车开关处于关闭状态,用USB数据线连接AiNova小车与电脑,确认视觉模块已正确安装。
加载颜色识别程序
在WonderCode中加载颜色识别程序(6.2.3),选择正确端口。
下载程序
切换到上传模式,点击上传按钮,等待程序下载完成。
学习红绿蓝颜色
依次将红绿蓝颜色物体学习至ID1、ID2、ID3,确保每种颜色学习成功。
测试颜色识别
将不同颜色物体放置在视觉模块前,观察RGB彩灯是否亮起对应颜色。
按A键切换补光灯测试
按A键切换补光灯开/关状态,测试不同光照条件下的识别效果。
单实操工单:颜色识别⭳下载工单
一、设备检查
二、颜色学习记录
| 颜色 | ID编号 | 学习是否成功 |
|---|---|---|
| 红色 | ID1 | 成功 |
| 绿色 | ID2 | 成功 |
| 蓝色 | ID3 | 成功 |
三、识别测试记录
| 测试条件(光照/距离/补光灯) | 识别颜色 | LED反应 | 是否成功 |
|---|---|---|---|
成功 | |||
成功 | |||
成功 |
四、评价
面积阈值设置:
识别准确度评价:
评评价反馈
对照下表自评或互评,点击方格打分(每项 1-5 分)。
| 评价项目 | 评价标准 | 自评 | 互评 |
|---|---|---|---|
| 模块认识 | 能说出小幻熊8种功能及IIC接口引脚作用 | - | - |
| 颜色学习 | 成功将红绿蓝3种颜色学习至ID1/2/3 | - | - |
| 识别测试 | 完成颜色识别,RGB彩灯亮对应颜色 | - | - |
| 参数调试 | 能调整面积阈值和补光灯优化识别效果 | - | - |
| 安全规范 | 遵守视觉模块安装和设备操作安全规范 | - | - |
课后作业:识别条件与结果(1学时)
AiNova标签与路标识别 - 颜色追踪
标学习目标
通过4节课的学习,学生能够:
- 在颜色识别基础上加载颜色追踪程序,说出追踪原理和参数含义;
- 调整追踪距离、光照和补光灯参数,优化追踪效果;
- 完成目标颜色追踪任务,记录不同条件下的追踪调试结果。
追一、追踪原理
颜色追踪是在颜色识别基础上,通过视觉模块识别目标颜色的位置和面积,控制电机跟随目标运动。
追踪逻辑:
- 目标在左侧 → 左转
- 目标在右侧 → 右转
- 面积过小(太远)→ 前进靠近
- 面积过大(太近)→ 后退远离
颜色追踪与颜色识别的区别(点击展开)
颜色识别只是判断画面中出现的是什么颜色,将结果显示在LED上,小车本身不运动。
颜色追踪不仅识别颜色,还获取目标在画面中的坐标(X轴)和面积,进而控制电机运动,使小车主动跟随目标。
序二、程序分析
初始化
视觉模块接口9号,切换到颜色识别模式,设置电机类型为TT马达。
主程序
- 循环更新颜色识别结果
- 计算 ID1~ID3 各颜色面积,找出面积最大的颜色
- 当面积 > 1200 时,使用目标颜色的 X 坐标 控制电机方向和速度
- 按 A 键 切换补光灯开关
追踪控制逻辑
| 条件 | X坐标范围 | 电机动作 |
|---|---|---|
| 目标在左侧 | X < 中心值 | 左电机反转、右电机正转(左转) |
| 目标在右侧 | X > 中心值 | 左电机正转、右电机反转(右转) |
| 面积过小 | 面积 < 1200 | 两电机正转(前进靠近) |
| 面积过大 | 面积 > 上限 | 两电机反转(后退远离) |
补光灯的作用(点击展开)
补光灯在环境光线不足时提供稳定光源,使视觉模块在不同光照条件下都能准确识别颜色。按A键可切换补光灯开/关状态。
操三、实操环节:颜色追踪
各小组按分工完成颜色追踪程序的下载、调试与参数优化。
- 补光灯开启时避免直射眼睛;
- 小车运行时注意周围环境,避免碰撞;
- USB连接时确保小车开关关闭。
连接AiNova小车
确保小车开关处于关闭状态,用USB数据线连接AiNova小车与电脑,确认视觉模块已正确安装。
加载颜色追踪程序
在WonderCode中加载颜色追踪程序(6.3.3),选择正确端口(勿选COM1)。
学习目标颜色至ID1
将目标颜色物体放置在视觉模块前,学习至ID1,确保颜色学习成功。
放置颜色物体观察追踪
将目标颜色物体放置在小车前方,打开开关,观察小车是否跟随目标运动。
调整追踪距离(近/远)
将目标颜色物体分别放置在近距离和远距离,观察追踪效果的变化。
切换补光灯开/关
按A键切换补光灯开/关状态,测试不同光照条件下的追踪效果。
修改面积阈值
将面积阈值从1200修改为800或1500,测试不同阈值下的追踪表现。
单实操工单:颜色追踪⭳下载工单
一、设备检查
二、追踪参数调试记录
| 序号 | 追踪距离 | 补光灯 | 面积阈值 | 追踪效果 |
|---|---|---|---|---|
| 1 | ||||
| 2 | ||||
| 3 |
三、不同条件追踪对比
| 序号 | 光照条件 | 补光灯状态 | 追踪稳定性 | 备注 |
|---|---|---|---|---|
| 1 | ||||
| 2 | ||||
| 3 |
评评价反馈
对照下表自评或互评,点击方格打分(每项 1-5 分)。
| 评价项目 | 评价标准 | 自评 | 互评 |
|---|---|---|---|
| 追踪原理 | 能说出颜色追踪原理和参数含义 | - | - |
| 程序加载 | 能正确加载并下载颜色追踪程序 | - | - |
| 追踪调试 | 完成目标颜色追踪任务,小车能跟随目标 | - | - |
| 参数优化 | 能调整距离、光照和面积阈值优化追踪效果 | - | - |
| 安全规范 | 遵守补光灯使用和设备操作安全规范 | - | - |
课后作业:追踪调试记录(1学时)
AiNova标签与路标识别 - 标签与路标识别
标学习目标
通过4节课的学习,学生能够:
- 加载标签识别和路标识别程序,说出AprilTag标签和路标识别的原理;
- 完成标签和路标识别测试,理解识别结果与车辆动作的对应关系;
- 设计并实现识别到不同标签/路标后的小车动作响应。
签一、标签识别
AprilTag是一种视觉基准标签系统,类似于二维码但更简单,专为机器人视觉定位设计。小幻熊视觉模块内置了标签识别功能。
识别流程:
- 摄像头采集图像
- 检测标签轮廓(方形边框)
- 解码标签ID
- 输出识别结果至CoreX控制器
AprilTag算法原理(点击展开)
AprilTag使用方形标签图案,内部由黑白方格组成,采用二进制编码表示标签ID。算法通过边缘检测找到方形轮廓,再解码内部方格的黑白组合,得到唯一的ID编号。
与二维码相比,AprilTag结构更简单、计算量更小、识别速度更快,适合机器人实时定位和导航。
路二、路标识别
路标识别是小幻熊视觉模块的另一种内置功能,用于识别预设的路标图案(如左转、右转、停止等),并将识别结果发送给控制器执行对应动作。
| 路标类型 | 识别结果 | 小车动作 |
|---|---|---|
| 左转路标 | ID1 | 左转 |
| 右转路标 | ID2 | 右转 |
| 停止路标 | ID3 | 停止 |
| 前进路标 | ID4 | 前进 |
标签识别与路标识别的区别(点击展开)
标签识别(AprilTag)通过解码标签的二进制编码获取ID,适用于精确的位姿估计和定位。
路标识别通过预设的图案匹配识别路标类型,直接输出路标类别ID,适用于简单的指令控制场景。
两者都可以与电机控制结合,实现识别到不同标签/路标后执行不同动作的功能。
操三、实操环节:标签路标识别
各小组按分工完成标签识别和路标识别程序的下载、测试与动作设计。
- 标签/路标卡片放置稳固,避免遮挡;
- 小车运行时注意观察,避免碰撞;
- USB连接时确保小车开关关闭。
连接AiNova小车
确保小车开关处于关闭状态,用USB数据线连接AiNova小车与电脑,确认视觉模块已正确安装。
加载标签识别程序
在WonderCode中加载标签识别程序,选择正确端口(勿选COM1)。
放置不同AprilTag标签观察结果
依次将不同ID的AprilTag标签放置在视觉模块前,观察识别结果和小车反应。
加载路标识别程序
在WonderCode中加载路标识别程序,切换到路标识别模式。
放置路标卡片观察动作
将不同路标卡片放置在小车前方,观察小车是否执行对应动作(左转、右转、停止等)。
设计不同标签/路标的自定义动作
修改程序,为不同标签/路标设计自定义动作响应(如识别到标签1前进2秒、识别到停止路标后退等)。
测试并调试
测试自定义动作响应,调试参数确保识别准确、动作可靠。
单实操工单:标签和路标识别⭳下载工单
一、设备检查
二、标签识别记录表
| 序号 | 标签ID | 识别是否成功 | 识别耗时 |
|---|---|---|---|
| 1 | 成功 | ||
| 2 | 成功 | ||
| 3 | 成功 |
三、路标与动作响应记录表
| 序号 | 路标类型 | 识别结果 | 小车动作 | 是否成功 |
|---|---|---|---|---|
| 1 | 成功 | |||
| 2 | 成功 | |||
| 3 | 成功 |
四、自定义动作设计
| 标签/路标 | 设计动作 | 测试效果 |
|---|---|---|
评评价反馈
对照下表自评或互评,点击方格打分(每项 1-5 分)。
| 评价项目 | 评价标准 | 自评 | 互评 |
|---|---|---|---|
| 原理理解 | 能说出AprilTag标签和路标识别的原理 | - | - |
| 程序加载 | 能正确加载标签识别和路标识别程序 | - | - |
| 识别测试 | 完成标签和路标识别测试,理解识别与动作对应关系 | - | - |
| 动作设计 | 设计并实现不同标签/路标的小车动作响应 | - | - |
| 安全规范 | 遵守视觉模块使用和设备操作安全规范 | - | - |
课后作业:设计识别动作(1学时)
JetAuto麦轮底盘控制 - 视觉巡线
标学习目标
通过4节课的学习,学生能够:
- 加载视觉巡线程序,利用摄像头实现视觉巡线功能;
- 对比传统巡线传感器巡线与视觉巡线的特点,说出各自优缺点;
- 完成视觉巡线调试任务,记录两种巡线方式的对比数据。
视一、视觉巡线原理
视觉巡线是利用摄像头采集地面图像,通过图像处理识别线条位置,控制电机沿线条行驶。
与红外巡线传感器相比,摄像头获取的图像信息更丰富,能处理更复杂的线路。
图像处理流程(点击展开)
视觉巡线的图像处理流程:
- 灰度化:将彩色图像转为灰度图
- 阈值分割:设定阈值,将黑线和白底分离
- 轮廓查找:提取黑线的轮廓和位置
- 计算偏移量:计算黑线中心与画面中心的偏差
- 电机控制:根据偏移量调整左右电机速度
比二、两种巡线对比
对比传统巡线(光电反射式)与视觉巡线(摄像头)的特点:
| 对比项目 | 传统巡线(光电反射式) | 视觉巡线(摄像头) |
|---|---|---|
| 巡线稳定性 | 对简单直线稳定,复杂线路易脱线 | 更稳定,适应复杂线路 |
| 复杂线路适应 | 较差,仅检测固定点位 | 好,获取完整图像信息 |
| 受光照影响 | 大,红外反射受环境光干扰 | 较小,图像处理可补偿 |
| 响应速度 | 快,直接读取传感器值 | 稍慢,需图像处理计算 |
| 可实现功能 | 仅巡线 | 巡线+识别+追踪等多功能 |
操三、实操环节:视觉巡线
各小组按分工完成视觉巡线程序的下载、调试与对比测试。
- 巡线地图平铺放置,避免褶皱影响检测;
- 小车运行时注意观察,避免碰撞;
- USB连接时确保小车开关关闭。
连接AiNova小车
确保小车开关处于关闭状态,用USB数据线连接AiNova小车与电脑,确认视觉模块已正确安装。
加载视觉巡线程序
在WonderCode中加载视觉巡线程序(6.10.3),选择正确端口(勿选COM1)。
放置巡线地图
将巡线地图平铺放置,确保无褶皱。将AiNova机器人放置在巡线地图黑线上。
观察视觉巡线效果,调整参数
打开开关,观察小车是否沿黑线行驶,根据实际效果调整巡线参数。
切换传统巡线程序对比
加载传统巡线程序(5.6.2),在同一地图上测试,对比两种巡线方式的效果。
记录对比数据
记录两种巡线方式在不同线路上的表现数据,填写对比表格。
单实操工单:视觉巡线⭳下载工单
一、设备检查
二、视觉巡线调试记录
| 调试次数 | 线路类型 | 巡线参数 | 是否成功 | 问题描述 |
|---|---|---|---|---|
| 第1次 | 成功 | |||
| 第2次 | 成功 | |||
| 第3次 | 成功 |
三、两种巡线方式对比表
| 对比项目 | 传统巡线 | 视觉巡线 |
|---|---|---|
| 巡线稳定性 | ||
| 复杂线路适应 | ||
| 受光照影响 | ||
| 响应速度 |
评评价反馈
对照下表自评或互评,点击方格打分(每项 1-5 分)。
| 评价项目 | 评价标准 | 自评 | 互评 |
|---|---|---|---|
| 原理理解 | 能说出视觉巡线原理和图像处理流程 | - | - |
| 程序加载 | 能正确加载并下载视觉巡线程序 | - | - |
| 巡线调试 | 完成视觉巡线调试,小车能沿黑线行驶 | - | - |
| 对比分析 | 能对比两种巡线方式并记录数据 | - | - |
| 安全规范 | 遵守巡线地图使用和设备操作安全规范 | - | - |
课后作业:两种巡线对比表(1学时)
JetAuto麦轮底盘控制 - JetAuto认识
标学习目标
通过4节课的学习,学生能够:
- 对照JetAuto实物认识主要模块,说出各模块功能;
- 完成JetAuto网络连接、开关机流程和APP/手柄遥控操作;
- 填写模块识别表,准确记录各模块名称及功能。
模一、JetAuto主要模块
JetAuto是一款基于ROS(机器人操作系统)的智能小车平台,搭载多种传感器和执行器模块。
| 模块名称 | 类别 | 功能 |
|---|---|---|
| Jetson Nano | 决策 | 主控计算单元,运行ROS和AI推理 |
| 深度相机 | 感知 | 获取RGB图像和深度信息 |
| 激光雷达 | 感知 | 360度扫描周围环境,生成地图 |
| 磁编码电机 ×4 | 执行 | 驱动小车运动,编码器反馈速度 |
| 7寸液晶屏 | 通信 | 显示界面,查看运行状态 |
| 无线手柄 / 路由器 | 通信 | 遥控操作,无线通信 |
Jetson Nano计算能力与激光雷达ToF原理(点击展开)
Jetson Nano是NVIDIA推出的边缘AI计算平台,搭载GPU,支持TensorFlow、PyTorch等框架,可运行神经网络模型进行实时推理。
激光雷达ToF原理:ToF(Time of Flight)通过发射激光脉冲并测量往返时间来计算距离。距离 = 光速 × 时间 ÷ 2。激光雷达360度旋转扫描,生成周围环境的点云地图。
网二、网络连接与开关机
开机流程
- 连接电池电源
- 打开电源开关
- 等待系统启动(约30秒)
- 液晶屏显示桌面即启动完成
网络连接
- 手机连接JetAuto发出的WiFi热点
- 打开JetAuto APP
- 在APP中选择对应的设备
关机流程
- 在系统菜单中选择关机
- 等待系统完全关闭
- 断开电池电源
操三、实操环节:遥控体验
各小组按分工完成JetAuto模块识别、开关机操作和遥控体验。
- 电池连接时注意正负极,避免短路;
- 激光雷达工作时避免直视激光;
- 小车运行时注意观察,避免碰撞和跌落。
对照实物识别JetAuto各模块
对照JetAuto实物,逐一识别Jetson Nano、深度相机、激光雷达、磁编码电机、液晶屏等模块。
开机操作
按照开机流程连接电池、打开电源开关,等待系统启动完成。
APP连接
手机连接JetAuto的WiFi热点,打开APP选择设备进行连接。
APP遥控操作
使用APP遥控JetAuto前进、后退、左转、右转、横移等操作。
手柄遥控操作
使用无线手柄遥控JetAuto,体验手柄操控方式。
填写模块识别表
将识别到的各模块名称及功能记录在工单中。
单实操工单:JetAuto模块认识⭳下载工单
一、模块识别表
| 序号 | 模块名称 | 类别 | 功能 |
|---|---|---|---|
| 1 | |||
| 2 | |||
| 3 | |||
| 4 | |||
| 5 | |||
| 6 |
二、开机/关机检查清单
| 操作步骤 | 是否完成 | 备注 |
|---|---|---|
| 连接电池 | 完成 | |
| 打开电源开关 | 完成 | |
| 等待系统启动 | 完成 | |
| 系统菜单关机 | 完成 |
三、遥控操作记录
| 操作方式 | 前进 | 后退 | 左转 | 右转 | 横移 |
|---|---|---|---|---|---|
| APP遥控 | 成功 | 成功 | 成功 | 成功 | 成功 |
| 手柄遥控 | 成功 | 成功 | 成功 | 成功 | 成功 |
评评价反馈
对照下表自评或互评,点击方格打分(每项 1-5 分)。
| 评价项目 | 评价标准 | 自评 | 互评 |
|---|---|---|---|
| 模块认识 | 能说出JetAuto各模块名称及功能 | - | - |
| 开关机操作 | 能正确完成开机、网络连接和关机流程 | - | - |
| 遥控操作 | 能使用APP和手柄完成遥控操作 | - | - |
| 模块识别表 | 准确填写各模块名称及功能 | - | - |
| 安全规范 | 遵守电池使用和设备操作安全规范 | - | - |
课后作业:模块识别表(1学时)
JetAuto麦轮底盘控制 - 麦轮底盘控制
标学习目标
通过4节课的学习,学生能够:
- 认识麦克纳姆轮的结构和全向运动原理,说出四轮不同转向组合对应的运动方向;
- 使用APP或手柄完成JetAuto前后、横移、旋转和速度控制操作;
- 记录底盘动作测试数据,分析麦轮运动特点。
轮一、麦克纳姆轮原理
麦克纳姆轮的轮缘安装有斜向滚子,四个轮子通过不同的转向组合可以实现全向运动(前后、横移、斜移、旋转)。
四轮转向组合与运动方向
| 运动方向 | 左前轮 | 右前轮 | 左后轮 | 右后轮 |
|---|---|---|---|---|
| 前进 | 正转 | 正转 | 正转 | 正转 |
| 后退 | 反转 | 反转 | 反转 | 反转 |
| 横移(右) | 反转 | 正转 | 正转 | 反转 |
| 旋转(顺时针) | 正转 | 反转 | 正转 | 反转 |
斜向滚子如何实现横移(点击展开)
麦克纳姆轮的滚子与轮轴呈45度角。当车轮转动时,滚子与地面接触产生一个斜向分力。四个轮子的斜向分力组合后,可以产生任意方向的合力。
横移时,左右两侧车轮反向转动,斜向分力的纵向分量相互抵消,横向分量叠加,从而实现横向移动。
控二、底盘控制操作
通过APP或手柄控制JetAuto底盘的各种运动:
| 控制操作 | 四轮状态 | 运动效果 |
|---|---|---|
| 前进/后退 | 四轮同向转动 | 直线前后运动 |
| 横移 | 对角差速转动 | 左右横向移动 |
| 旋转 | 左右反向转动 | 原地旋转 |
| 速度调节 | 调节电机转速参数 | 改变运动速度 |
操三、实操环节:底盘控制
各小组按分工完成JetAuto底盘的各项控制操作和数据记录。
- 小车运行时注意周围环境,预留足够空间;
- 速度测试时从低速开始,逐步提高;
- 避免碰撞和跌落。
开机并连接APP/手柄
按照开机流程启动JetAuto,连接APP或无线手柄。
前进/后退控制
操控JetAuto前进和后退,观察四轮同向转动效果。
横移运动
操控JetAuto左右横移,观察对角差速转动效果。
旋转运动
操控JetAuto顺时针和逆时针旋转,观察左右反向转动效果。
速度调节
调整电机速度参数,测试不同速度下的运动表现。
记录测试数据
记录各项动作的测试数据,填写工单表格。
单实操工单:麦轮底盘控制⭳下载工单
一、底盘动作测试表
| 序号 | 动作类型 | 四轮状态 | 是否成功 | 备注 |
|---|---|---|---|---|
| 1 | 前进 | 成功 | ||
| 2 | 后退 | 成功 | ||
| 3 | 横移 | 成功 | ||
| 4 | 旋转 | 成功 |
二、速度控制记录
| 序号 | 速度参数 | 运动方向 | 运行效果 |
|---|---|---|---|
| 1 | |||
| 2 | |||
| 3 |
三、麦轮运动分析
麦克纳姆轮运动特点分析:
评评价反馈
对照下表自评或互评,点击方格打分(每项 1-5 分)。
| 评价项目 | 评价标准 | 自评 | 互评 |
|---|---|---|---|
| 麦轮原理 | 能说出麦克纳姆轮结构和全向运动原理 | - | - |
| 底盘控制 | 能完成前后、横移、旋转控制操作 | - | - |
| 速度调节 | 能调节速度参数并测试不同速度效果 | - | - |
| 数据分析 | 能记录测试数据并分析麦轮运动特点 | - | - |
| 安全规范 | 遵守小车操作和场地安全规范 | - | - |
课后作业:底盘动作测试(1学时)
ROS基础与键盘控制
标学习目标
通过4节课的学习,学生能够:
- 直观认识ROS节点、话题和消息的概念,说出三者之间的关系;
- 练习ROS常用命令,了解键盘或手柄控制小车的操作步骤;
- 记录常用操作步骤,完成键盘控制小车运动的体验。
念一、ROS基本概念
ROS(Robot Operating System,机器人操作系统)是一个用于编写机器人软件的灵活框架,提供了硬件抽象、底层设备控制、进程间通信等功能。
ROS的核心概念:
| 概念 | 作用 | 类比 | 小车上的体现 |
|---|---|---|---|
| 节点(Node) | 可执行程序,执行特定功能 | 一个"工人" | 电机控制节点、相机节点 |
| 话题(Topic) | 节点间通信频道 | 一个"广播频道" | /cmd_vel 速度话题 |
| 消息(Message) | 话题中传输的数据格式 | 频道中的"内容" | Twist线速度+角速度 |
发布-订阅模型(点击展开)
ROS采用发布-订阅(Publisher-Subscriber)通信模型:
- 发布者(Publisher):向话题发送消息的节点。例如键盘控制节点向
/cmd_vel话题发布速度消息。 - 订阅者(Subscriber):从话题接收消息的节点。例如电机控制节点订阅
/cmd_vel话题,收到速度消息后控制电机。
发布者和订阅者之间互不直接依赖,通过话题解耦,使系统更加灵活。
令二、常用ROS命令
在终端中使用ROS命令查看和管理节点、话题和消息:
| 命令 | 功能 | 示例 |
|---|---|---|
rosnode list | 列出所有运行中的节点 | 查看当前有哪些节点在运行 |
rostopic list | 列出所有话题 | 查看当前有哪些话题 |
rostopic echo /cmd_vel | 查看话题消息内容 | 实时显示速度话题数据 |
rosmsg show geometry_msgs/Twist | 查看消息格式 | 查看Twist消息结构 |
键盘控制
使用 teleop_twist_keyboard 包通过键盘控制小车:
| 按键 | 动作 |
|---|---|
| W | 前进 |
| S | 后退 |
| A | 左转 |
| D | 右转 |
| X | 停止 |
rosrun teleop_twist_keyboard teleop_twist_keyboard.py 启动键盘控制,然后按对应按键控制小车运动。操三、实操环节:键盘控制
各小组按分工完成JetAuto的ROS命令练习和键盘控制体验。
- 键盘控制时注意观察小车运动方向,预留足够空间;
- 不确定时按X键停止小车;
- 避免碰撞和跌落。
开机并连接显示器/键盘
按照开机流程启动JetAuto,连接显示器和键盘(或通过SSH远程连接)。
打开终端,运行 rosnode list
打开终端,输入 rosnode list 查看当前运行的所有节点。
运行 rostopic list
输入 rostopic list 查看当前所有话题。
运行 rostopic echo /cmd_vel
输入 rostopic echo /cmd_vel 监听速度话题,观察消息内容。
启动键盘控制程序
输入 rosrun teleop_twist_keyboard teleop_twist_keyboard.py 启动键盘控制。
使用WASDX按键控制小车
按W前进、S后退、A左转、D右转、X停止,体验键盘控制小车运动。
调整速度并记录步骤
调整线速度和角速度参数,记录常用操作步骤。
单实操工单:ROS基础与键盘控制⭳下载工单
一、ROS命令记录表
| 序号 | 命令 | 功能 | 执行结果 |
|---|---|---|---|
| 1 | |||
| 2 | |||
| 3 | |||
| 4 |
二、键盘控制记录
| 按键 | 动作 | 是否成功 | 备注 |
|---|---|---|---|
| W | 前进 | 成功 | |
| S | 后退 | 成功 | |
| A | 左转 | 成功 | |
| D | 右转 | 成功 | |
| X | 停止 | 成功 |
三、常用操作步骤记录
键盘控制小车的常用操作步骤:
评评价反馈
对照下表自评或互评,点击方格打分(每项 1-5 分)。
| 评价项目 | 评价标准 | 自评 | 互评 |
|---|---|---|---|
| 概念理解 | 能说出ROS节点、话题和消息的概念及关系 | - | - |
| 命令练习 | 能运行ROS常用命令查看节点和话题 | - | - |
| 键盘控制 | 能使用键盘控制小车运动 | - | - |
| 操作记录 | 记录常用操作步骤,完整规范 | - | - |
| 安全规范 | 遵守小车操作和场地安全规范 | - | - |
课后作业:常用操作步骤(1学时)
激光雷达与导航体验 - 颜色阈值与光照
标学习目标
通过4节课的学习,学生能够:
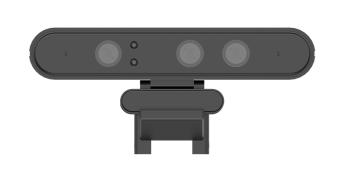
- 调节JetAuto摄像头颜色阈值,完成颜色识别功能;
- 观察不同光照条件下颜色识别效果的变化,分析光照对识别的影响;
- 记录阈值调试数据,总结光照与识别准确度的关系。
域一、HSV色彩空间与颜色阈值
HSV色彩空间比RGB更适合颜色识别,它将颜色分解为色调(H)、饱和度(S)和亮度(V)三个分量。
| 分量 | 含义 | 范围 |
|---|---|---|
| H(Hue) | 色调,表示颜色类型 | 0-180 |
| S(Saturation) | 饱和度,表示颜色纯度 | 0-255 |
| V(Value) | 亮度,表示颜色明暗 | 0-255 |
颜色阈值:通过设置H、S、V的范围来过滤目标颜色的像素,只保留在范围内的像素。
| 颜色 | H范围 | S范围 | V范围 |
|---|---|---|---|
| 红色 | 0-10 / 170-180 | 120-255 | 120-255 |
| 绿色 | 35-85 | 120-255 | 120-255 |
| 蓝色 | 95-130 | 120-255 | 120-255 |
HSV vs RGB(点击展开)
RGB色彩空间中,颜色的三个分量(红、绿、蓝)相互耦合,改变光照会同时影响三个通道,难以分离颜色信息。
HSV色彩空间将颜色类型(H)与亮度(V)分离,改变光照只影响V值,H值基本不变。因此HSV更适合颜色识别和阈值分割,在不同光照条件下更稳定。
光二、光照对识别的影响
不同光照条件会对颜色识别效果产生显著影响:
| 光照条件 | 影响 | 调节策略 |
|---|---|---|
| 强光(过曝) | S/V值偏高,识别范围过大 | 缩小S/V上限,或降低曝光 |
| 弱光(欠曝) | V值偏低,可能无法检测 | 降低V下限,或增加补光 |
| 侧光(不均匀) | 阴影导致不同区域HSV不同 | 调整角度,或分区阈值 |
操三、实操环节:阈值调试
各小组按分工完成JetAuto摄像头颜色阈值的调试和不同光照条件下的对比测试。
- 激光雷达工作时避免直视激光;
- 调节光源时注意用电安全;
- 小车运行时注意观察,避免碰撞。
开机启动JetAuto
按照开机流程启动JetAuto,连接显示器和键盘(或通过SSH远程连接)。
运行颜色识别程序
在终端中运行JetAuto的颜色识别程序,打开摄像头画面。
放置红色物体,调整HSV阈值
将红色物体放置在摄像头前,调整H、S、V的阈值范围,使红色像素被正确识别。
正常光照下记录效果和参数
在正常光照条件下,记录识别效果和HSV阈值参数。
强光条件下观察并调整
增加光照强度,观察识别效果变化,调整阈值参数以适应强光条件。
弱光条件下观察并调整
降低光照强度,观察识别效果变化,调整阈值参数以适应弱光条件。
记录不同条件的数据
记录不同光照条件下的HSV阈值和识别效果,填写对比表格。
单实操工单:颜色阈值调试⭳下载工单
一、HSV阈值调试记录
| 光照条件 | H范围 | S范围 | V范围 | 识别效果 |
|---|---|---|---|---|
| 正常光照 | ||||
| 强光 | ||||
| 弱光 | ||||
| 侧光 |
二、光照影响对比表
| 对比项 | 正常光照 | 强光条件 | 弱光条件 |
|---|---|---|---|
| 识别成功率 | |||
| 识别稳定性 | |||
| 需调整参数 | |||
| 最佳阈值 |
三、调试总结
| 分析项 | 结论 |
|---|---|
| 光照对识别的影响 | |
| 阈值调整策略 | |
| 最佳光照条件 |
评评价反馈
对照下表自评或互评,点击方格打分(每项 1-5 分)。
| 评价项目 | 评价标准 | 自评 | 互评 |
|---|---|---|---|
| HSV理解 | 能说出HSV色彩空间和颜色阈值的概念 | - | - |
| 阈值调试 | 能调节HSV阈值完成颜色识别 | - | - |
| 光照分析 | 能分析不同光照条件对识别的影响 | - | - |
| 数据记录 | 记录阈值调试和光照对比数据 | - | - |
| 安全规范 | 遵守激光雷达和设备操作安全规范 | - | - |
课后作业:阈值调试记录(1学时)
激光雷达与导航体验 - AprilTag标签识别
标学习目标
通过4节课的学习,学生能够:
- 使用AprilTag标签和二维码完成识别测试,记录标签ID和识别结果;
- 修改AprilTag配置文件添加新标签,理解标签识别的参数设置;
- 填写识别结果记录表,总结标签识别与车辆动作的对应关系。
识一、AprilTag认识
AprilTag是一种视觉基准标签系统,通过摄像头采集图像后,检测标签轮廓并解码标签ID。JetAuto通过ROS节点订阅摄像头话题,获取RGB图像并进行灰度化、缩放处理,然后获取标签信息(如标签ID、中心点与角点坐标),最后通过回传画面反馈识别结果。
| 处理环节 | 说明 |
|---|---|
| 图像采集 | ROS节点订阅摄像头话题,获取RGB图像 |
| 图像预处理 | 灰度化、缩放处理 |
| 标签检测 | 检测标签轮廓并解码标签ID |
| 信息获取 | 获取标签ID、中心点与角点坐标 |
| 结果反馈 | 通过回传画面显示识别结果 |
AprilTag识别操作步骤(点击展开)
AprilTag识别操作步骤:
- 启动JetAuto,连接至远程控制软件NoMachine
- 打开命令行终端,输入
sudo systemctl stop start_app_node.service停止APP自启服务 - 输入
roslaunch jetauto_example apriltag_detect_demo.launch启动标签识别演示 - 将AprilTag标签放置在摄像头视野范围内,RVIZ工具左下方显示回传画面,识别到标签后会显示标签ID和边框
测二、标签识别测试
在JetAuto上运行AprilTag识别程序,完成标签识别和二维码识别测试。
AprilTag识别测试
| 步骤 | 操作 | 说明 |
|---|---|---|
| 1 | 停止APP自启服务 | sudo systemctl stop start_app_node.service |
| 2 | 启动标签识别程序 | roslaunch jetauto_example apriltag_detect_demo.launch |
| 3 | 放置1号标签 | 将1号标签放置在摄像头视野内 |
| 4 | 观察识别效果 | RVIZ左下方显示回传画面,记录标签ID |
修改配置文件添加新标签
修改 tags.yaml 配置文件,添加2号和3号标签参数,重新启动程序测试多标签识别。
控三、动作响应
根据AprilTag识别到的标签ID,设计JetAuto的动作响应,实现标签识别与车辆动作的对应关系。
| 标签ID | 动作 | 说明 |
|---|---|---|
| 1号标签 | 前进2秒 | 识别到1号标签时,JetAuto向前行驶2秒 |
| 2号标签 | 右转 | 识别到2号标签时,JetAuto右转 |
| 3号标签 | 停止 | 识别到3号标签时,JetAuto停止运动 |
控制逻辑:摄像头采集图像 → AprilTag检测 → 判断标签ID → 发布对应速度命令 → 机器人执行动作。通过循环检测实现连续响应。
操四、实操环节:标签识别
各小组使用AprilTag卡片和二维码完成标签识别测试及动作响应设计。
- 激光雷达工作时不可直视激光出口,避免眼睛受伤;
- 小车运行时注意周围空间,避免碰撞或跌落;
- 操作时保持手部远离车轮和履带。
检查准备
确认JetAuto开机正常、NoMachine连接成功、摄像头和雷达连接正常。
启动AprilTag识别程序
停止APP自启服务,输入 roslaunch jetauto_example apriltag_detect_demo.launch 启动标签识别程序,将1号标签放置在摄像头视野内,观察RVIZ中的识别效果并记录标签ID。
修改配置文件测试多标签识别
修改 tags.yaml 配置文件,添加2号和3号标签参数,重新启动程序测试多标签识别效果。
二维码识别测试
启动二维码识别程序,分别用不同内容的二维码测试识别效果,记录二维码内容和识别结果。
设计动作响应
设计动作响应:识别到1号标签->前进2秒,识别到2号标签->右转,识别到3号标签->停止。测试并调试动作响应效果。
单实操工单:AprilTag标签识别记录表⭳下载工单
一、AprilTag标签识别记录表
| 序号 | 标签ID | 识别效果 | 备注 |
|---|---|---|---|
| 1 | 1号标签 | ||
| 2 | 2号标签 | ||
| 3 | 3号标签 |
二、二维码识别记录
| 序号 | 二维码内容 | 识别结果 | 备注 |
|---|---|---|---|
| 1 | |||
| 2 | |||
| 3 |
三、动作响应设计表
| 标签ID | 设计动作 | 测试效果 | 是否成功 |
|---|---|---|---|
| 1号标签 | 成功 | ||
| 2号标签 | 成功 | ||
| 3号标签 | 成功 |
评评价反馈
对照下表自评或互评,点击方格打分(每项 1-5 分)。
| 评价项目 | 评价标准 | 自评 | 互评 |
|---|---|---|---|
| 安全规范 | 遵守激光雷达和设备操作安全规范 | - | - |
| 标签识别 | 正确启动AprilTag识别程序并记录标签ID | - | - |
| 配置修改 | 能修改tags.yaml添加新标签 | - | - |
| 二维码识别 | 完成二维码识别测试并记录结果 | - | - |
| 工单完成 | 记录完整、数据准确 | - | - |
课后作业:识别结果记录(1学时)
激光雷达与导航体验 - 雷达避障与建图导航
标学习目标
通过4节课的学习,学生能够:
- 使用AprilTag标签和二维码完成识别测试,记录标签ID和识别结果;
- 操作APP"Make A Map"完成激光雷达建图,并使用"Map Nav"进行导航体验;
- 填写识别与建图记录表,总结感知与导航的基本关系。
识一、AprilTag标签识别实验(复习)
AprilTag标签识别原理:通过订阅摄像头节点发布的话题消息获取RGB图像,进行灰度化、缩放处理后,获取标签信息(标签ID、中心点与角点坐标),最后通过相机标定反馈识别结果。
操作步骤
- 启动JetAuto,连接NoMachine远程控制软件;
- 打开终端,输入
sudo systemctl stop start_app_node.service关闭APP自启服务; - 输入
roslaunch jetauto_example apriltag_detect_demo.launch启动标签识别演示; - 将AprilTag标签放置在摄像头视野范围内,RVIZ工具左下方显示回传画面。
避二、APP建图操作(Make A Map)
使用JetAuto APP的"Make A Map"模式,结合激光雷达完成环境建图(SLAM)。
建图操作步骤
| 步骤 | 操作 | 说明 |
|---|---|---|
| 1 | 启动建图服务 | 终端输入 roslaunch jetauto_slam slam.launch slam_methods:=gmapping |
| 2 | 连接APP | 手机连接JetAuto热点,打开JetAuto APP,选择"Make A Map"模式 |
| 3 | 建图操作 | 用APP虚拟摇杆控制小车在实训室移动,观察地图构建过程,确保覆盖整个区域 |
| 4 | 保存地图 | 终端输入 rosrun map_server map_saver -f ~/maps/my_map 保存地图 |
图三、APP导航体验(Map Nav)
使用已保存的地图,通过JetAuto APP的"Map Nav"模式进行自主导航体验。
导航操作步骤
- 关闭建图服务,启动导航服务;
- 在APP中选择"Map Nav"模式;
- 在地图上点击目标点,小车自动规划路径导航。
操四、实操环节:雷达体验
各小组落实雷达安全要求,体验雷达报警、避障、建图和导航功能。
- 激光雷达工作时禁止直视激光出射口,禁止拆卸雷达;
- 建图时缓慢遥控移动,避免碰撞障碍物;
- 导航测试时保持场地整洁,移除多余障碍物;
- JetAuto运动时注意观察,随时准备手动停止。
启动激光雷达节点
启动JetAuto,在终端运行激光雷达节点程序,打开雷达可视化界面,确认雷达数据正常扫描。
体验障碍物报警与避障
运行避障程序,将手或物体放在JetAuto前方不同距离处,观察报警、减速和转向避让的效果。
SLAM建图
启动SLAM建图程序,使用键盘遥控JetAuto在实训室内缓慢移动,观察地图实时构建过程,完成后保存地图。
自主导航测试
加载地图,启动导航程序,在地图上设置目标点,观察JetAuto自主规划路径并运动至目标,测试途中放置障碍物观察避障效果。
单实操工单:雷达体验记录表⭳下载工单
一、避障功能测试
| 序号 | 障碍物距离(cm) | 报警 | 避障动作 | 备注 |
|---|---|---|---|---|
| 1 | ||||
| 2 | ||||
| 3 |
二、建图记录
| 序号 | 建图面积 | 移动时间 | 地图质量 | 问题记录 |
|---|---|---|---|---|
| 1 |
三、导航测试
| 序号 | 目标位置 | 是否到达 | 途中避障 | 耗时 |
|---|---|---|---|---|
| 1 | ||||
| 2 |
四、感知与执行流程总结
描述雷达感知到动作执行的完整流程:
评评价反馈
对照下表自评或互评,点击方格打分(每项 1-5 分)。
| 评价项目 | 评价标准 | 自评 | 互评 |
|---|---|---|---|
| 雷达认识 | 能说出激光雷达的工作原理和安全要求 | - | - |
| 避障体验 | 能完成障碍物检测、报警和避障测试 | - | - |
| 建图导航 | 能完成SLAM建图和自主导航测试 | - | - |
| 流程理解 | 能描述"感知-判断-执行"的完整闭环 | - | - |
| 安全规范 | 遵守激光雷达安全要求,规范操作设备 | - | - |
课后作业:感知与执行流程(1学时)
综合任务与课程考核
标学习目标
通过4节课的学习,学生能够:
- 综合运用所学知识完成"感知-判断-执行"综合任务,包括标签识别、颜色识别、巡线避障和导航等环节;
- 完成设备复位、成果展示和课程评价;
- 总结课程所学,撰写综合任务报告。
务一、综合任务说明
本周为课程考核周,各小组需综合运用所学知识,完成"感知-判断-执行"综合任务,并进行成果展示与评价总结。
综合任务:感知-判断-执行
各小组需在规定时间内完成以下环节:
| 任务环节 | 技术模块 | 考核要求 |
|---|---|---|
| 感知 | AprilTag标签识别 / 颜色识别 | 使用AprilTag标签识别或颜色识别功能,获取环境信息(标签ID、颜色类型) |
| 判断 | 识别结果分析 | 根据识别结果,判断小车应执行的动作(前进、转弯、停止、报警等) |
| 执行 | 运动控制 / APP操作 | 通过运动控制命令或APP操作,让小车完成指定路径行驶和障碍物避让 |
分组任务安排
| 平台 | 任务内容 | 考核要点 |
|---|---|---|
| AiNova小车 | 巡线、测距报警、颜色识别 | 完成各任务环节,记录关键数据 |
| JetAuto小车 | AprilTag标签识别、APP建图导航 | 完成标签识别与导航体验,记录结果 |
行二、任务执行
各小组按分工完成综合任务,涉及AiNova和JetAuto两个平台。
- 综合任务涉及多设备操作,注意用电安全和设备防护;
- 小车运行时注意周围空间,避免碰撞;
- 考核期间保持考场纪律,独立完成个人操作部分。
AiNova小车任务
各小组使用AiNova小车完成以下任务环节:①巡线:将AiNova放置在巡线地图上,完成智能巡线;②测距报警:使用超声波测距模块完成障碍物检测与报警;③颜色识别:使用视觉模块完成指定颜色的识别与响应。记录任务过程中的关键数据。
JetAuto小车任务
各小组使用JetAuto小车完成以下任务环节:①AprilTag标签识别:启动识别程序,测试不同标签的识别效果;②APP建图导航:使用APP"Make A Map"完成建图,使用"Map Nav"进行导航体验。记录识别结果和导航数据。
记录任务数据
记录任务过程中的关键数据和操作结果,包括AiNova巡线效果、测距数据、颜色识别结果,以及JetAuto标签ID、建图范围、导航路径等。
设备复位
考核结束后完成设备复位:关闭所有终端程序、重启APP服务、小车归位、清理工位。教师检查设备复位情况。
展三、成果展示
各小组依次进行成果展示,展示综合任务执行过程与结果。
| 展示环节 | 内容要求 | 时间 |
|---|---|---|
| 任务说明 | 介绍小组分工、任务方案与技术路线 | 2分钟 |
| 现场演示 | 演示综合任务执行过程 | 3分钟 |
| 问题答辩 | 回答教师和同学提问 | 2分钟 |
展示要点:清晰说明感知模块如何识别标签和障碍物,判断模块如何决策运动方向,执行模块如何控制运动,以及遇到的问题和解决方案。
总四、评价总结
对课程整体学习内容进行回顾与总结,进行课程评价。
课程内容回顾
| 阶段 | 周次 | 主要内容 |
|---|---|---|
| 基础认知 | 1-4周 | 智能网联汽车概念、结构、发展 |
| AiNova入门 | 5-9周 | APP控制、传感器、电机驱动、避障 |
| 视觉与ROS | 10-16周 | 颜色识别、追踪、巡线、ROS基础、HSV |
| 导航体验 | 17-18周 | AprilTag识别、雷达避障、建图导航 |
| 综合考核 | 19周 | 综合任务、成果展示、评价总结 |
单实操工单:综合任务报告⭳下载工单
一、小组分工
| 成员 | 分工 | 负责模块 |
|---|---|---|
二、综合任务操作记录
| 序号 | 平台 | 任务环节 | 完成情况 | 关键数据 |
|---|---|---|---|---|
| 1 | AiNova | 巡线 | ||
| 2 | AiNova | 测距报警 | ||
| 3 | AiNova | 颜色识别 | ||
| 4 | JetAuto | AprilTag识别 | ||
| 5 | JetAuto | APP建图导航 |
三、设备复位确认
| 检查项 | 是否完成 |
|---|---|
| 关闭所有终端程序 | |
| 重启APP服务 | |
| 小车归位 | |
| 工位清理 |
四、课程总结
本课程学习收获与不足总结:
评评价反馈
对照下表自评或互评,点击方格打分(每项 1-5 分)。
| 评价项目 | 评价标准 | 自评 | 互评 |
|---|---|---|---|
| 安全规范 | 考核期间遵守安全操作和考场纪律 | - | - |
| 任务完成 | 完成感知-判断-执行综合任务各环节(含AiNova和JetAuto) | - | - |
| 设备复位 | 正确完成设备复位和工位清理 | - | - |
| 成果展示 | 清晰汇报操作过程和关键数据 | - | - |
| 工单完成 | 记录完整、数据准确 | - | - |
课后作业:综合任务报告(1学时)